Eng


 Accueil / Actualités / Nouvelles de l'industrie / Comment fonctionne un motoréducteur ? Guide complet
Comment fonctionne un motoréducteur ? Guide complet
 2026.04.22
 Nouvelles de l'industrie
A moteur à engrenages fonctionne en combinant un moteur électrique avec un réducteur (boîte de vitesses) en une seule unité intégrée. Le moteur génère une sortie de rotation à grande vitesse et la boîte de vitesses utilise une série d'engrenages en prise pour réduire cette vitesse tout en multipliant proportionnellement le couple . Le résultat est un système d'entraînement compact qui offre une rotation lente et puissante, exactement ce qu'exigent la plupart des applications mécaniques.
Par exemple, un moteur tournant à 1 400 tr/min associé à une boîte de vitesses 70:1 produit une vitesse d'arbre de sortie de seulement 20 tr/min, mais avec un couple jusqu'à 70 fois plus grand que ce que le moteur seul pourrait fournir (moins les pertes d'efficacité). Ce principe s'applique que vous utilisiez un gros motoréducteur industriel entraînant un convoyeur ou un petit motoréducteur tourner le mécanisme à l’intérieur d’un ouvre-rideau automatique.
Le principe de fonctionnement de base : réduction de la vitesse et multiplication du couple
La physique fondamentale derrière chaque motoréducteur est le rapport de démultiplication. Lorsqu'un petit engrenage menant (pignon) engrène avec un engrenage mené plus grand, l'engrenage mené tourne plus lentement mais exerce plus de force de rotation. La relation est directe et prévisible :
- Vitesse de sortie = Vitesse d'entrée ÷ Rapport de démultiplication
- Couple de sortie = couple d'entrée × rapport de transmission × rendement
Le rendement typique d'un motoréducteur varie de 85% à 98% selon le type d'engrenage, avec des engrenages hélicoïdaux à l'extrémité supérieure et des engrenages à vis sans fin à l'extrémité inférieure. Cette perte d'efficacité est le seul « coût » de la multiplication du couple : le reste de l'énergie est converti en travail mécanique utilisable.
Dans une boîte de vitesses à plusieurs étages, chaque étage de vitesse multiplie le rapport. Deux étages de 7:1 produisent chacun un rapport combiné de 49:1. Trois étages peuvent atteindre des rapports supérieurs à 1 000:1 dans un boîtier compact – c'est ainsi qu'un petit motoréducteur de la taille d'un poing peut déplacer une charge très lourde à une vitesse contrôlée presque imperceptiblement lente.
Composants clés à l'intérieur d'un moteur à engrenages
Comprendre ce qu'il y a à l'intérieur d'un motoréducteur permet de diagnostiquer les problèmes, de sélectionner la bonne unité et de prédire les besoins de maintenance. Chaque motoréducteur contient les mêmes sous-systèmes de base, quels que soient leur taille ou leur type.
- Moteur électrique : Le moteur principal — convertit l’énergie électrique en énergie de rotation. Peut être AC (induction), DC (avec ou sans balais) ou stepper/servo selon l'application. L'arbre moteur se connecte directement au premier étage de la boîte de vitesses.
- Arbre d'entrée et pignon : L'arbre à grande vitesse s'étendant du moteur à la boîte de vitesses. Le pignon (petit engrenage) monté sur cet arbre initie le processus de réduction de vitesse.
- Train d'engrenages : Un ou plusieurs étages d'engrenages imbriqués disposés pour réduire progressivement la vitesse et augmenter le couple. Chaque étage possède un engrenage menant et un engrenage mené.
- Arbre de sortie : L'arbre final à vitesse lente qui fournit de la puissance à la charge entraînée. Il peut être plein, creux ou bridé selon la configuration de montage.
- Carter de boîte de vitesses : Enferme et aligne tous les composants d'engrenage ; généralement en fonte, en alliage d'aluminium ou en plastique technique. Sert également de réservoir d'huile dans les conceptions lubrifiées.
- Roulements et joints : Supporte les charges de l'arbre et évite les fuites de lubrifiant. La sélection des roulements affecte directement la capacité de charge et la durée de vie.
- Système de lubrification : Lubrification par barbotage (bain d'huile) dans les unités plus grandes ; roulements étanches graissés dans les petits moteurs à engrenages et les conceptions sans entretien.
Tapezs de moteurs à engrenages et comment chacun fonctionne différemment
Le type de boîte de vitesses utilisé détermine l'efficacité du motoréducteur, le niveau de bruit, la plage de rapports de démultiplication et l'orientation physique. La sélection du mauvais type est l’une des erreurs d’ingénierie d’application les plus courantes.
Moteur à engrenage droit
Utilise des engrenages à coupe droite avec des dents parallèles à l'axe de l'arbre. Simple, peu coûteux et très efficace ( 95 à 98 % par étape ), mais génère plus de bruit en raison de l'engagement brusque des dents. Courant dans les imprimantes, les petits appareils électroménagers et les lecteurs industriels à basse vitesse. La configuration la plus largement utilisée dans les petits motoréducteurs pour les applications sensibles aux coûts.
Moteur à engrenages hélicoïdaux
Utilise des dents d'engrenage inclinées qui s'engagent progressivement sur la face de la dent, produisant un fonctionnement plus fluide et plus silencieux que les engrenages droits. L'efficacité atteint 96 à 98 % , et ils supportent des charges de couple plus élevées avec moins de vibrations. Largement utilisé dans les entraînements de convoyeurs, les mélangeurs et les machines d'emballage. Les dents coudées génèrent des forces de poussée axiales qui doivent être absorbées par les butées.
Moteur à engrenage à vis sans fin
Utilise une vis hélicoïdale (vis sans fin) engrenant avec une roue à vis sans fin à un angle de 90°. Permet d'obtenir des rapports de démultiplication très élevés - généralement 5:1 à 100:1 en une seule étape — dans un boîtier extrêmement compact. Le principal compromis est l'efficacité : les moteurs à engrenages à vis sans fin fonctionnent généralement à Efficacité de 50 à 90 % , les rapports plus élevés étant moins efficaces en raison du contact glissant des dents. De nombreuses configurations d'engrenages à vis sans fin sont autobloquantes (la charge ne peut pas faire reculer le moteur), ce qui les rend idéales pour les applications de levage, d'ouverture de portail et de positionnement.
Moteur à engrenages planétaires
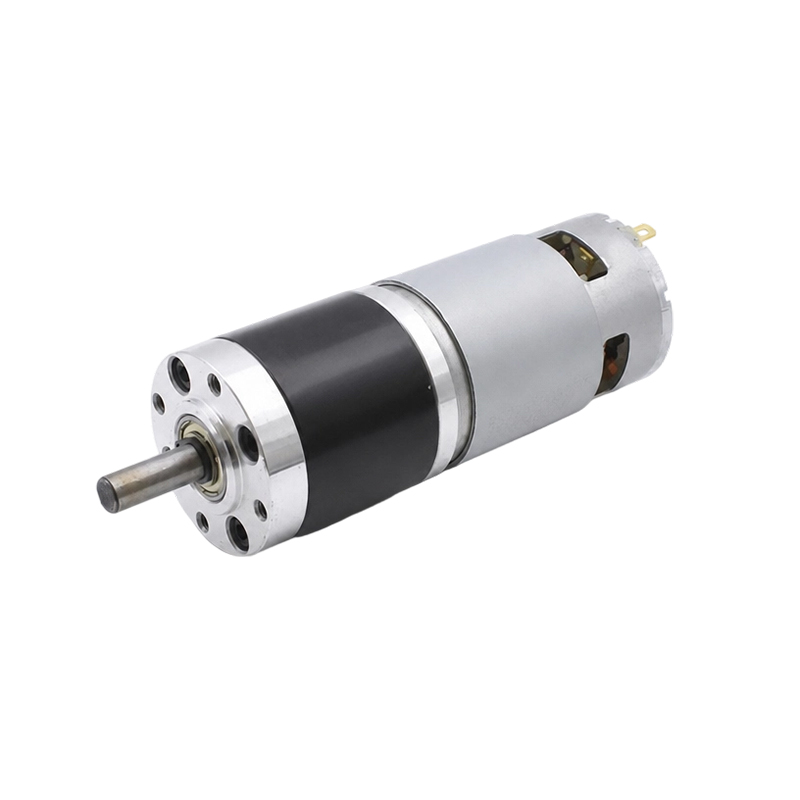
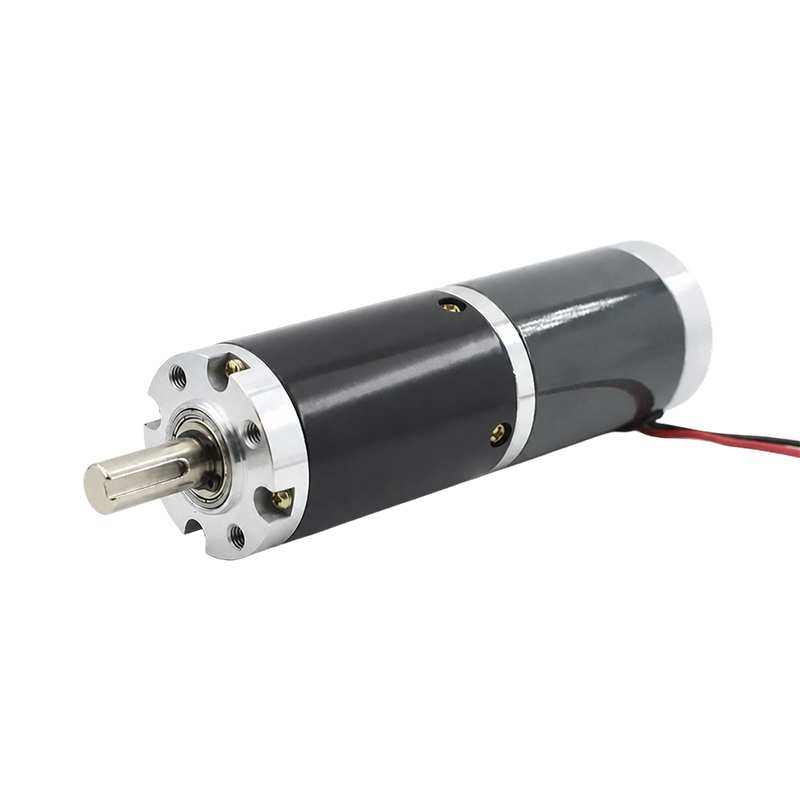
Utilise un engrenage solaire central, plusieurs engrenages planétaires en orbite autour de lui et une couronne extérieure. La charge est répartie simultanément sur plusieurs dents d'engrenage, ce qui entraîne densité de couple très élevée — un moteur à engrenages planétaires peut fournir 3 à 5 fois le couple d'un réducteur droit de taille similaire. L'efficacité est élevée à 95 à 97 % par étape . Compact, coaxial (l'entrée et la sortie partagent le même axe) et excellent pour la robotique, les outils électriques et les véhicules électriques. C'est également la configuration dominante dans les petits motoréducteurs utilisés dans l'automatisation de précision.
Moteur à engrenages coniques
Utilise des engrenages coniques pour transmettre la puissance selon un angle – le plus souvent 90°, mais d'autres angles sont possibles. Utilisé lorsque les arbres d'entraînement et de charge doivent être perpendiculaires et que l'espace permet une configuration à angle droit. Commun dans les mélangeurs, les convoyeurs effectuant des changements de direction et les équipements agricoles.
Aperçu des types de motoréducteurs : tableau de comparaison
| Type | Efficacité | Plage de rapport | Niveau de bruit | Densité de couple | Utilisation typique |
|---|---|---|---|---|---|
| Éperon | 95 à 98 % | 3:1 – 10:1 par étape | Modéré à élevé | Faible à modéré | Imprimantes, appareils électroménagers, jouets |
| Hélicoïdal | 96 à 98 % | 3:1 – 10:1 par étape | Faible | Modéré à élevé | Convoyeurs, emballage |
| Ver | 50 à 90 % | 5:1 – 100:1 par étape | Faible | Modéré | Portails, ascenseurs, mélangeurs |
| Planétaire | 95 à 97 % | 3:1 – 10:1 par étape | Faible | Très élevé | Robotique, véhicules électriques, automatisation |
| Biseau | 93 à 97 % | 1:1 – 6:1 | Modéré | Modéré | Entraînements à angle droit, mélangeurs |
En quoi un petit moteur à engrenages diffère des unités industrielles
Un petit motoréducteur fonctionne exactement selon les mêmes principes physiques que ses homologues industriels, mais est conçu pour être compact, basse tension et un couple de sortie faible à modéré. La plupart des petits motoréducteurs sont conçus pour fonctionner 3 V à 24 V CC , produisent des vitesses de sortie de 1 tr/min à 1 000 tr/min , et délivrent des couples allant de quelques grammes-centimètres jusqu'à plusieurs Newton-mètres.
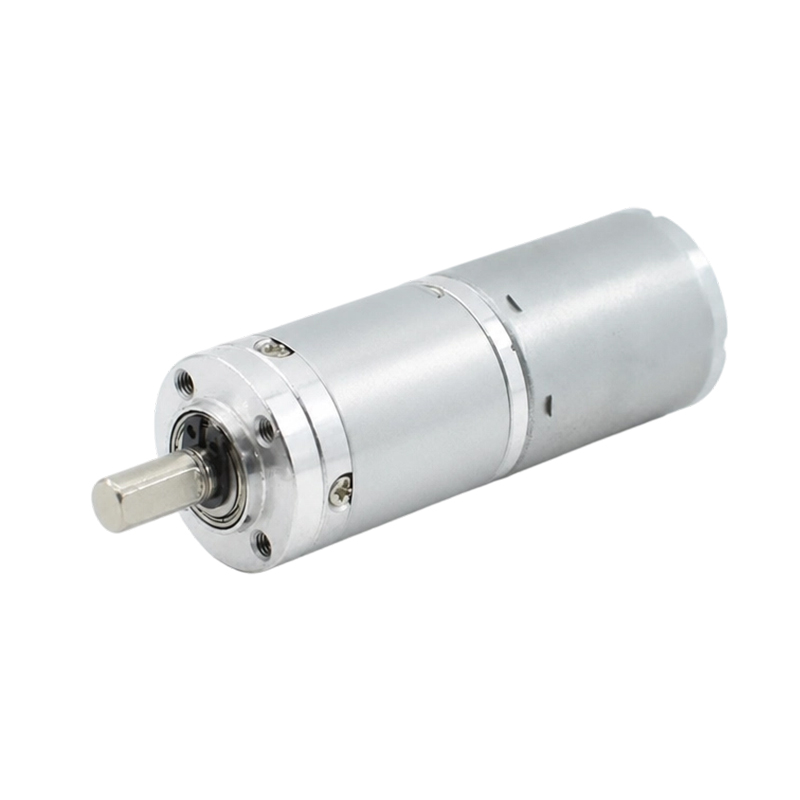
La configuration de petit moteur à engrenages la plus courante est un moteur à courant continu à balais associé à un réducteur à engrenages droits ou planétaires en plastique ou en métal, souvent appelé moteur N20, N30 ou TT en raison de son facteur de forme. Ces unités se trouvent dans les kits robotiques, les appareils domestiques intelligents, les instruments médicaux, les mécanismes d'inclinaison et de panoramique des caméras et les distributeurs automatisés.
Différences de conception dans les petits moteurs à engrenages
- Matériaux d'engrenage : Les petits moteurs à engrenages utilisent souvent des engrenages en plastique (POM, nylon) au lieu de l'acier pour réduire le poids, le bruit et le coût, mais avec des limites de charge inférieures, généralement inférieures à 5 Nm de couple continu.
- Encodeurs intégrés : De nombreux petits moteurs à engrenages incluent des codeurs optiques ou magnétiques sur l'arbre du moteur pour le retour de vitesse et le contrôle de position – essentiels pour les applications robotiques et CNC.
- Construction scellée : Les boîtes de vitesses scellées et graissées éliminent le besoin de lubrification à l'huile et permettent n'importe quelle orientation de montage
- Couple de décrochage par rapport au couple nominal : Un petit motoréducteur évalué à 0,5 Nm en continu peut avoir un couple de décrochage de 1,5 à 2 Nm — la compréhension de ce rapport évite l'épuisement dans les applications à service intermittent.
Spécifications clés à comprendre lors de la sélection d'un moteur à engrenages
Chaque fiche technique du motoréducteur contient un ensemble de paramètres de performances. Savoir comment les lire et les appliquer est essentiel pour adapter le moteur à l'application sans sur-spécifier (et dépenser trop) ou sous-spécifier (et provoquer une panne).
| Spécification | Unité | Ce que cela signifie | Implication pratique |
|---|---|---|---|
| Rapport de démultiplication | X:1 | Tours d'entrée par tour de sortie | Détermine la vitesse de sortie et la multiplication du couple |
| Vitesse de sortie | RPM | Vitesse de l'arbre sous charge nominale | Doit correspondre aux exigences de calendrier de candidature |
| Couple nominal | Nm ou kg·cm | Couple de fonctionnement sûr et continu | Doit dépasser le couple de charge avec marge de sécurité |
| Couple de décrochage | Nm ou kg·cm | Couple maximum avant l'arrêt de l'arbre | Le fonctionnement près du décrochage fait surchauffer rapidement le moteur |
| Vitesse à vide | RPM | Vitesse avec charge nulle sur l'arbre de sortie | La vitesse de travail réelle sera inférieure de 10 à 20 % |
| Puissance nominale | W | Puissance d'entrée électrique continue | Détermine les besoins en alimentation |
| Indice IP | IPxx | Niveau de protection contre la poussière et l'humidité | IP54 minimum pour les environnements extérieurs ou humides |
| Contrecoup | arcmin ou degrés | Mouvement perdu lors d’une inversion de direction | Essentiel pour un positionnement précis : les unités à faible jeu coûtent plus cher |
Moteurs à engrenages CC ou CA : quel type de moteur choisir
Le moteur électrique à l’intérieur de la boîte de vitesses est tout aussi important que le train d’engrenages. Le type de moteur détermine les exigences d'alimentation électrique, les options de contrôle de vitesse et l'adéquation aux différents cycles de service.
Moteurs à engrenages à balais CC
Le type de moteur le plus courant dans les petits moteurs à engrenages. Contrôle de vitesse simple en faisant varier la tension, réversible en changeant la polarité, peu coûteux et largement disponible auprès de 1,5 V à 48 V CC . Les brosses doivent être remplacées périodiquement après 500 à 2 000 heures de fonctionnement. Convient à la robotique, aux accessoires automobiles, à l'électronique grand public et à toute application alimentée par batterie.
Moteurs à engrenages CC sans balais (BLDC)
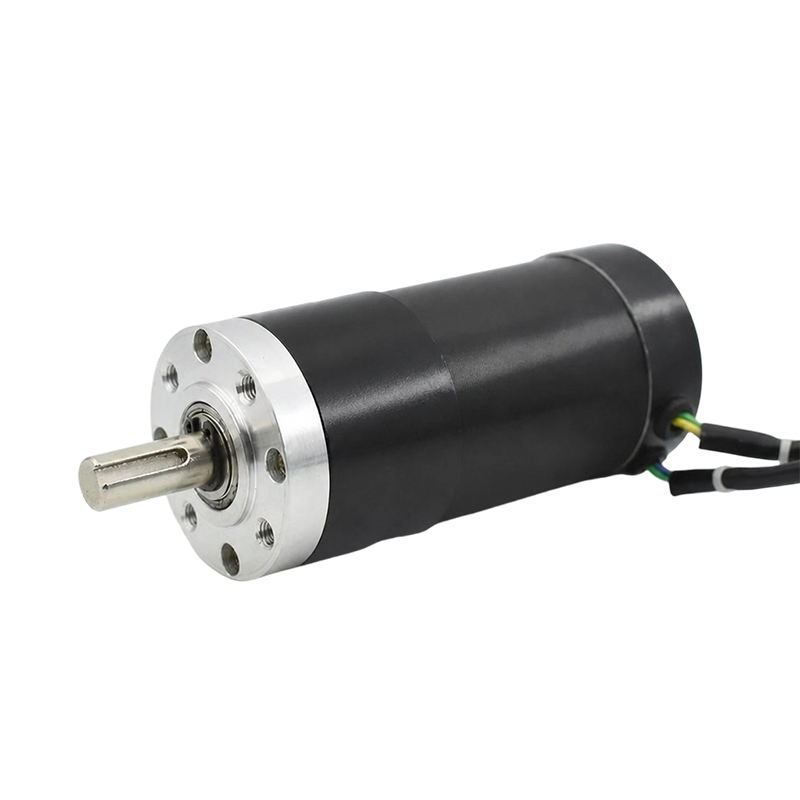
Éliminez les balais grâce à la commutation électronique, prolongeant considérablement la durée de vie jusqu'à 10 000 à 20 000 heures . Plus efficaces que les moteurs à balais (efficacité de 85 à 93 %), plus silencieux et mieux adaptés aux applications à service continu. Nécessite un contrôleur de moteur (carte de pilote), ce qui augmente le coût du système. Courant dans les dispositifs médicaux, les registres CVC, les drones et l'automatisation de précision.
Moteurs à engrenages à induction CA
Fonctionne directement à partir du secteur CA (110 V/220 V, 50/60 Hz). Pas de balais, pas de collecteur, extrêmement robuste et conçu pour fonctionnement industriel continu 24h/24 et 7j/7 . La vitesse est déterminée par la fréquence d'alimentation et le nombre de pôles : un moteur à 4 pôles fonctionnant à 50 Hz fonctionne à environ 1 450 tr/min (vitesse synchrone moins glissement). La variation de vitesse nécessite un entraînement à fréquence variable (VFD). Le choix standard pour les convoyeurs, les pompes, les ventilateurs et les machines industrielles.
Moteurs à engrenages pas à pas
Un moteur pas à pas associé à une boîte de vitesses se déplace par incréments angulaires précis, généralement 1,8° par pas (200 pas/tour) avant que la boîte de vitesses ne subdivise davantage le mouvement. Avec une boîte de vitesses 10:1, la résolution effective devient 0,18° par pas. Aucun capteur de rétroaction n'est requis pour le positionnement en boucle ouverte dans les applications légères. Courant dans les imprimantes 3D, les machines CNC et les équipements de laboratoire automatisés.
Applications réelles des moteurs à engrenages par secteur
Les moteurs à engrenages comptent parmi les composants mécaniques les plus universellement déployés dans l’industrie moderne. Leur capacité à fournir un couple contrôlé à des vitesses précises les rend indispensables dans tous les secteurs.
- Automatisation industrielle : Entraînements de convoyeurs, tables d'indexation rotatives, cuves de mélange, extrudeuses — généralement des moteurs à engrenages hélicoïdaux ou planétaires d'une puissance nominale de 0,1 à 200 kW
- Robotique : Les actionneurs articulés des bras robotiques utilisent de petits moteurs à engrenages planétaires en raison de leur densité de couple élevée et de leur encombrement compact : un seul moteur articulé peut produire 50 à 300 Nm à partir d'une unité plus petite qu'une tasse à café
- Maison intelligente et automatisation des bâtiments : Les rideaux, stores, serrures de porte, registres CVC et actionneurs de vanne motorisés utilisent de petits moteurs à engrenages (généralement 5 à 24 V CC, 1 à 50 tr/min) pour un positionnement silencieux et précis.
- Équipement médical : Les pompes à perfusion, les tables chirurgicales, les entraînements pour fauteuils roulants et les analyseurs de laboratoire nécessitent des motoréducteurs ultra-précis et silencieux avec une stricte conformité CEM
- Véhicules électriques : Les moteurs à engrenages planétaires BLDC entraînent les systèmes de traction, de direction assistée, d'assistance au freinage et de réglage des sièges.
- Transformation des aliments et des boissons : Les entraînements de mélangeurs, les capsuleuses de bouteilles et les machines de remplissage utilisent des moteurs à engrenages en acier inoxydable avec des indices IP65 à IP69K pour la résistance au lavage.
- Electronique grand public : Les imprimantes, les appareils photo, les distributeurs automatiques de savon et les machines à café s'appuient sur de petits moteurs à engrenages droits ou planétaires compacts fonctionnant à 3 à 12 V CC
Comment dimensionner un motoréducteur : une approche étape par étape
Un dimensionnement correct évite deux des modes de défaillance les plus courants : la surcharge thermique (sous-dimensionnée) et les coûts inutiles (surdimensionnés). Suivez cette séquence pour toute sélection de motoréducteur :
- Définir la vitesse de sortie (RPM) : Déterminez la vitesse de rotation exacte requise sur l’arbre de sortie. Ceci est défini par l'application : par exemple, une bande transporteuse se déplaçant à 0,5 m/s sur un rouleau de 100 mm de diamètre a besoin que le rouleau tourne à environ 95 tr/min.
- Calculer le couple de charge (Nm) : Couple = Force × Rayon. Incluez toutes les charges de friction, d’inertie et de gravité. Ajouter un facteur de service de 1,25 à 2,0 en fonction de la charge de choc et du cycle de service.
- Déterminer le rapport de démultiplication requis : Rapport = Vitesse du moteur ÷ Vitesse de sortie requise. La plupart des moteurs à induction AC fonctionnent entre 1 400 et 1 750 tr/min ; la plupart des petits moteurs à courant continu entre 3 000 et 18 000 tr/min.
- Sélectionnez le type de vitesse : Vis sans fin pour rapport élevé et autobloquant ; planétaire pour un couple élevé dans un petit volume ; hélicoïdal pour un fonctionnement continu et fluide ; stimuler les applications simples et peu coûteuses.
- Vérifiez la classification thermique : Confirmez que la puissance nominale et le cycle de service du moteur correspondent aux conditions de fonctionnement réelles. Un moteur classé S1 (service continu) gère une durée de fonctionnement de 100 % ; S3 (intermittent) est généralement évalué à 25 à 40 % de ponctualité .
- Vérifiez les exigences environnementales : Sélectionnez l'indice IP, la plage de température et la compatibilité des matériaux pour l'environnement d'installation.
Modes courants de défaillance des moteurs à engrenages et comment les éviter
Les moteurs à engrenages tombent en panne de manière prévisible. Comprendre les modes de défaillance permet de sélectionner des unités plus robustes, de mettre en œuvre des programmes de maintenance appropriés et de diagnostiquer rapidement les problèmes lorsqu'ils surviennent.
- Usure des dents d’engrenage et piqûres : Causé par une surcharge, une lubrification inadéquate ou une contamination. Produit un bruit et un jeu croissants. Évité par un dimensionnement correct, des vidanges d'huile régulières (toutes les 2 500 à 5 000 heures dans les unités industrielles) et une étanchéité contre la contamination.
- Défaillance des roulements : Le mode de défaillance le plus courant dans les boîtes de vitesses bien entretenues. Les symptômes comprennent des vibrations, du bruit et des oscillations de l'arbre. Les roulements des petits moteurs à engrenages durent généralement 5 000 à 15 000 heures sous charge nominale.
- Grillage des enroulements du moteur : Résultat d'un fonctionnement au décrochage ou d'une surcharge extrême pendant des périodes prolongées. Un moteur fonctionnant à deux fois son couple nominal génère environ quatre fois la chaleur — les dommages thermiques sont rapides. Prévenu grâce à l'utilisation de relais de protection moteur et à un dimensionnement correct pour les charges de pointe.
- Défaillance du joint et fuite d’huile : Accélère considérablement l’usure des engrenages et des roulements. Inspectez les joints d’arbre chaque année et remplacez-les dès les premiers signes de suintement d’huile.
- Dénudage des engrenages en plastique dans les petits motoréducteurs : Se produit lorsque les charges d'impact ou les conditions de décrochage dépassent la résistance au cisaillement du plastique. Utilisez de petits moteurs à engrenages métalliques dans toute application comportant des arrêts brusques, un risque de blocage ou des charges à inertie élevée.
Actualités
-
Origines et fondements physiques du moteur à courant continu à balais Le Moteur à courant continu à balais est un pionnier dans la conversion de l'énergie ...
LIRE LA SUITE -
Qui utilise encore des moteurs à courant continu à balais de nos jours ? Moteurs à courant continu à balais dans les petits appareils électroménagers Malgré l’adoption...
LIRE LA SUITE -
Applications de moteurs à courant continu à balais dans l'électronique grand public et les appareils intelligents Rôle du moteur à courant continu à balais dans la c...
LIRE LA SUITE
Liens rapides
 Accueil
À propos de nous
Produit


Copyright© Yuyao Hongyang Micromotor Co., Ltd. Tous droits réservés.