Langue


 Accueil / Actualités / Nouvelles de l'industrie / Comprendre les moteurs à courant continu : comment réaliser une construction simple par rapport aux micromoteurs à courant continu professionnels
Comprendre les moteurs à courant continu : comment réaliser une construction simple par rapport aux micromoteurs à courant continu professionnels
 2026.06.03
 Nouvelles de l'industrie
A Moteur à courant continu convertit l'énergie électrique du courant continu en énergie de rotation mécanique en utilisant l'interaction entre un champ magnétique et des conducteurs porteurs de courant. Vous pouvez construire un moteur à courant continu de base avec une batterie, un fil de cuivre, un aimant permanent et un collecteur en trombone en moins de 30 minutes. - mais comprendre l'ensemble du processus de construction révèle pourquoi les moteurs commerciaux, en particulier micromoteurs à courant continu , sont conçus selon des tolérances aussi précises. Cet article couvre tout, des constructions maison aux spécifications professionnelles des micromoteurs.
Composants essentiels de chaque moteur à courant continu
Avant de construire ou de sélectionner un moteur à courant continu, vous devez comprendre ses éléments fondamentaux. Chaque composant joue un rôle non négociable dans la conversion de l’électricité en rotation.
- Stator : Partie fixe qui fournit le champ magnétique, soit via des aimants permanents, soit par des enroulements de champ.
- Rotor (induit) : La partie rotative enroulée avec des bobines de cuivre qui transporte le courant et génère un couple.
- Commutateur : Un anneau de cuivre segmenté qui inverse la direction du courant dans les bobines d'induit pour maintenir une rotation continue.
- Pinceaux : Contacts en carbone ou en graphite qui transfèrent le courant du circuit externe au collecteur.
- Arbre : L'essieu de sortie qui fournit la puissance mécanique à la charge.
- Boîtier/Cadre : Fournit un support structurel et un chemin de flux magnétique dans les conceptions à noyau de fer.
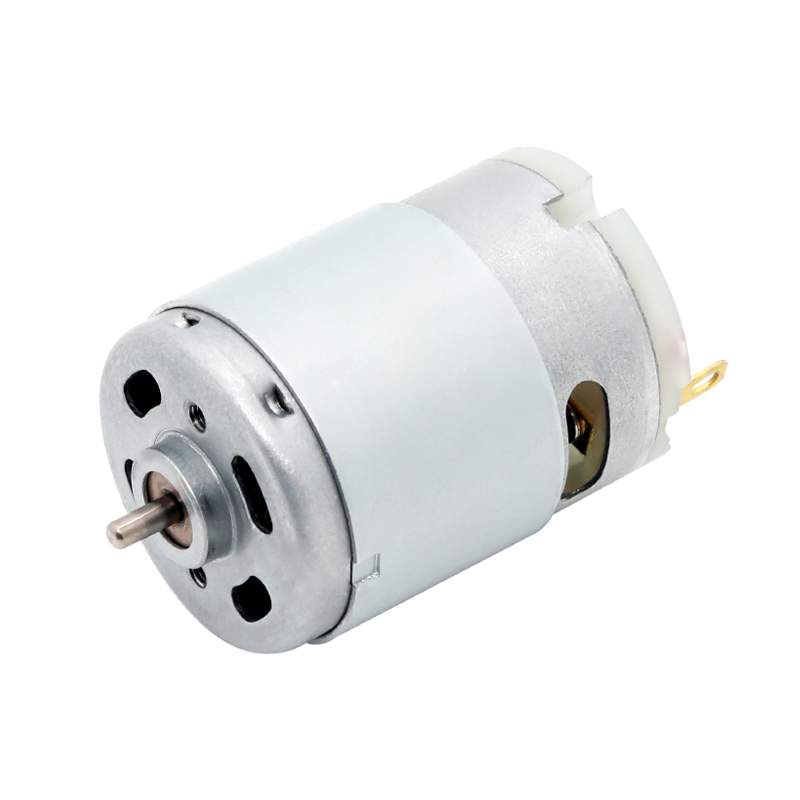
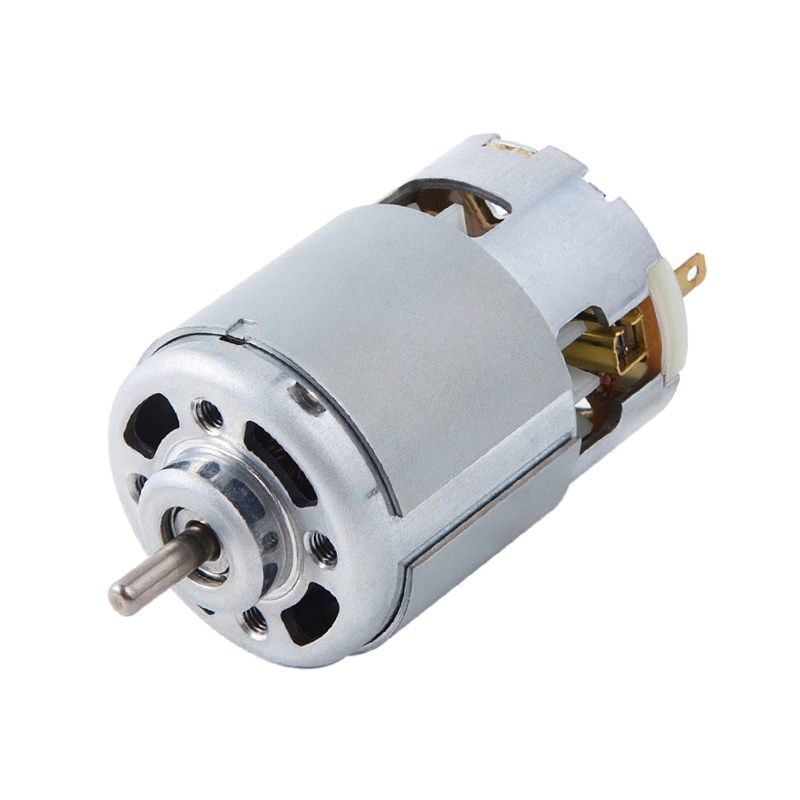
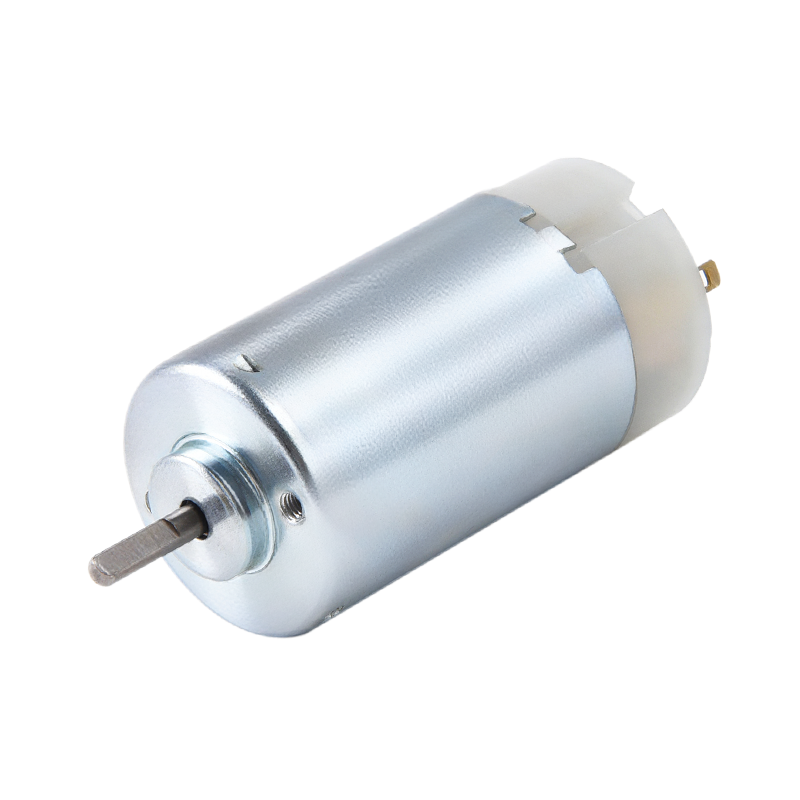
Dans les moteurs micro-CC utilisés dans des appareils tels que les drones, les appareils auditifs ou les équipements médicaux de précision, les six composants sont miniaturisés à des diamètres aussi petits que 4 mm , pourtant la physique sous-jacente reste identique à celle d’un moteur industriel grandeur nature.
Comment fabriquer un moteur à courant continu de base : étape par étape
Cette construction DIY démontre le principe de fonctionnement en utilisant des matériaux ménagers. Il est idéal pour les étudiants, les enseignants et les ingénieurs qui souhaitent un modèle de référence pratique.
Matériel requis
- Pile AA 1,5 V ou 3 V (ou support de pile)
- Environ 1 mètre de fil magnétique en cuivre émaillé 26 AWG
- Deux grosses épingles de sûreté en acier ou trombones (pour supports de brosses)
- Un disque magnétique en néodyme ou en céramique (diamètre minimum 10 mm)
- Papier de verre (grain fin, 400 )
- Du ruban électrique ou un élastique pour sécuriser les connexions
Construction étape par étape
- Enroulez la bobine d'induit : Enroulez fermement le fil de cuivre autour d'un objet cylindrique (par exemple, une pile AA) 15 à 20 fois pour former une bobine compacte. Laissez environ 3 cm de fil s'étendant de chaque extrémité comme fils.
- Fixez la bobine : Enroulez deux fois les deux extrémités libres autour du corps de la bobine pour conserver la forme. Les dérivations doivent s'étendre axialement à partir du centre de chaque côté.
- Préparez les contacts du collecteur : Sur un fil, poncez complètement l'émail de tous les côtés. De l’autre côté, poncez uniquement la moitié supérieure de l’émail. Cette asymétrie crée l'effet de commutation : le courant ne circule que pendant la moitié de la rotation.
- Construisez les supports de brosses : Pliez deux trombones dans des supports en forme de U et fixez-les aux bornes positives et négatives de la batterie à l'aide de ruban adhésif. Les fils de la bobine reposeront et tourneront à l’intérieur de ces berceaux.
- Équilibrez la bobine : Placez les fils de la bobine dans les supports pour trombones. Si la bobine tourne de manière inégale, remodelez-la doucement pour que son centre de masse s'aligne avec l'axe de rotation.
- Positionnez l'aimant : Placez l'aimant en néodyme directement sous ou au-dessus de la bobine. Le champ doit être perpendiculaire au plan de la bobine en position de repos.
- Testez et dépannez : Faites tourner doucement la bobine. S'il ne continue pas à tourner, vérifiez la qualité du contact au niveau des supports, poncez à nouveau les câbles ou inversez la polarité de l'aimant. Un moteur en état de marche atteindra généralement 1 000 à 3 000 tr/min sur une alimentation de 1,5 V en fonction de la masse de la bobine et de la force de l'aimant.
Configurations d'enroulement de moteur à courant continu et leur impact
Dans les moteurs à courant continu commerciaux, la manière dont les enroulements de champ et les enroulements d'induit sont connectés détermine le comportement vitesse-couple du moteur. Il existe quatre configurations standards :
| Type d'enroulement | Connexion | Régulation de vitesse | Application typique |
|---|---|---|---|
| Série | Champ en série avec induit | Mauvais (la vitesse chute sous charge) | Traction électrique, grues |
| Dérivation | Champ en parallèle avec l'armature | Bon (vitesse quasi constante) | Tours, ventilateurs, convoyeurs |
| Composé | Enroulements série et shunt | Modéré | Ascenseurs, presses |
| Aimant permanent | Pas de bobinage sur site ; aimants fixes | Bien | Micro moteurs DC, jouets, robotique |
Les moteurs à courant continu à aimant permanent (PMDC) dominent le segment des micromoteurs car l'élimination des enroulements de champ réduit simultanément la taille, le poids et les pertes de puissance. La plupart des micro moteurs DC de moins de 50 mm de diamètre utilisent cette configuration.
Moteurs micro CC : spécifications, tailles et critères de sélection
Les moteurs micro CC sont des versions miniaturisées des moteurs CC standard, généralement définis comme des moteurs avec un diamètre de corps inférieur à 36 millimètres et une tension de fonctionnement comprise entre 1,5 V et 24 V . Ils sont conçus pour la précision, une faible consommation d’énergie et une vitesse de rotation élevée par rapport à leur taille.
Classes courantes de taille de moteur Micro DC
| Désignation | Diamètre (mm) | Tension typique (V) | Vitesse à vide (RPM) | Couple de décrochage (mNm) |
|---|---|---|---|---|
| Classe 4mm | 4 | 1,5 – 3 | 50 000 – 100 000 | 0,02 – 0,1 |
| Classe 8 mm | 8 | 3 – 6 | 20 000 – 60 000 | 0,1 – 0,5 |
| Classe 12 mm (type 130) | 12 – 15 | 3 – 12 | 8 000 – 25 000 | 1 – 10 |
| Classe 24 mm (type 280) | 24 – 28 | 6 – 24 | 3 000 – 15 000 | 10 – 80 |
| 36 millimètres class (370-type) | 35 – 36 | 12 – 24 | 2 000 – 8 000 | 50 – 300 |
Paramètres clés à évaluer lors de la sélection d'un micro moteur à courant continu
- Valeur KV (RPM/V) : Définit la vitesse par volt. Un moteur de 3 000 KV à 5 V produit environ 15 000 tr/min dans des conditions à vide.
- Couple de décrochage : Le couple maximum que le moteur peut produire à vitesse nulle. Le dépassement de cette valeur provoque une surchauffe en quelques secondes.
- Courant à vide : Courant consommé lors de la rotation libre, indiquant la friction des roulements et les pertes des balais. Valeurs typiques : 20 à 150 mA pour les moteurs de 8 à 24 mm.
- Résistance aux bornes : Une résistance plus faible permet plus de courant et de couple mais génère plus de chaleur. Les valeurs vont de 0,5 Ω à 30 Ω dans les micromoteurs.
- Efficacité au point de fonctionnement : La plupart des micromoteurs à courant continu culminent à Efficacité de 50 à 75 % à environ 10 à 20 % du couple de décrochage.
Le rôle des matériaux magnétiques dans les performances des moteurs à courant continu
Le choix du matériau de l'aimant détermine de manière significative la densité de puissance d'un moteur à courant continu, en particulier dans les microformats où chaque milligramme et millimètre cube compte.
- Aimants en ferrite (céramique) : Faible coût, résistant à la corrosion, mais faible densité énergétique (~3,5 MGOe). Commun dans les moteurs et les jouets économiques.
- Aimants Alnico : Bonne stabilité en température (utilisable jusqu'à 540°C), densité énergétique modérée (~5 MGOe). Trouvé dans les conceptions de moteurs plus anciennes et dans les applications spécialisées à haute température.
- Samarium Cobalt (SmCo) : Haute densité énergétique (~18-30 MGOe), excellente résistance à la chaleur (jusqu'à 300°C). Préféré pour les micromoteurs aérospatiaux et militaires.
- Néodyme Fer Bore (NdFeB) : La densité énergétique la plus élevée disponible (~ 35 à 52 MGOe). Utilisé dans plus de 80 % des micromoteurs à courant continu haute performance modernes en raison de sa capacité à fournir un couple maximal dans un volume minimal, bien qu'il nécessite des revêtements de protection contre la corrosion.
Le passage d'une ferrite à un aimant NdFeB de mêmes dimensions peut augmenter le couple de décrochage d'un moteur d'un facteur de 3 à 5 fois. C'est pourquoi la miniaturisation n'est devenue commercialement viable qu'après la production en série des aimants NdFeB à la fin des années 1980.
Méthodes de contrôle de la vitesse du moteur à courant continu
Contrôler la vitesse d'un moteur à courant continu est essentiel dans presque toutes les applications du monde réel. Les trois méthodes principales conviennent chacune à différents scénarios :
Modulation de largeur d'impulsion (PWM)
PWM active et désactive rapidement la tension d'alimentation. En faisant varier le rapport cyclique (le pourcentage de temps pendant lequel la tension est activée), la tension efficace et donc la vitesse sont contrôlées. Un rapport cyclique de 50 % à 12 V se comporte comme une tension moyenne de 6 V. Le PWM est très efficace car le transistor de commutation dissipe une énergie minimale. Les fréquences de 20 à 25 kHz sont courantes pour éviter le bruit audible. Il s'agit de la méthode standard utilisée dans les pilotes de moteur basés sur Arduino, les circuits intégrés à pont en H comme le L298N et la plupart des contrôleurs de moteur micro CC.
Contrôle de la tension d'induit
La variation de la tension d'alimentation CC modifie directement la vitesse en dessous de la vitesse de base. Cette méthode offre un contrôle de vitesse fluide et est utilisée dans les moteurs shunt et PMDC. Il nécessite une alimentation CC variable ou un convertisseur abaisseur, ce qui le rend plus gourmand en matériel que le PWM.
Affaiblissement du champ (pour les moteurs à champ enroulé)
La réduction du courant d'enroulement du champ affaiblit le champ magnétique, permettant au rotor de tourner plus vite que la vitesse de base au prix d'un couple réduit. Cette technique permet des vitesses supérieures à la valeur nominale et est utilisée dans les systèmes de traction et les entraînements de broches industrielles.
Applications réelles des micromoteurs à courant continu
Les micromoteurs DC sont intégrés dans des centaines de produits du quotidien. Leur gamme d'applications illustre à quel point l'ingénierie est contenue dans des composants qui pèsent souvent moins de 5 grammes.
- Dispositifs médicaux : Les pompes à insuline utilisent des moteurs PMDC de 6 à 10 mm pour délivrer des volumes de dose précis. Les outils robotiques chirurgicaux s'appuient sur des moteurs de classe 24 mm capables d'une précision de positionnement répétée à ±0,1 mm près.
- Electronique grand public : Les moteurs vibrants des smartphones sont des micro-moteurs à courant continu de type pièce de monnaie plate, généralement de 8 à 10 mm de diamètre, fonctionnant à 3 V avec une masse rotative excentrique pour un retour haptique.
- Systèmes automobiles : Un véhicule de tourisme moderne contient entre 40 et 80 petits moteurs DC pour des fonctions telles que le réglage des rétroviseurs, les lève-vitres, le positionnement des sièges et les amortisseurs CVC.
- Drones et véhicules RC : Les micromoteurs CC à balais dans la plage de 8 à 24 mm alimentent les axes de lacet, de tangage et de roulis des petits quadricoptères, bien que les conceptions sans balais soient de plus en plus préférées pour une durée de vie plus longue.
- Automatisation industrielle : Les micromoteurs DC pilotent les mécanismes de mise au point des caméras de vision industrielle et les vis mères des platines CNC compactes nécessitant un positionnement submillimétrique.
Défauts courants des moteurs à courant continu et comment les diagnostiquer
Que vous ayez construit vous-même un moteur à courant continu ou que vous entreteniez un micromoteur dans un produit, comprendre les modes de défaillance vous fait gagner du temps et évite les dommages.
| Symptôme | Cause probable | Méthode de diagnostic |
|---|---|---|
| Le moteur ne tourne pas | Circuit ouvert dans l'induit ou contact du balai perdu | Mesurer la résistance des bornes ; ne devrait pas être ∞ |
| Étincelles excessives au niveau des balais | Balais usés, collecteur sale ou surcharge | Inspecter la surface du collecteur ; vérifier le tirage actuel |
| Faible vitesse ou faible couple | Aimants permanents démagnétisés ou haute résistance des brosses | Comparez la vitesse à vide à la fiche technique ; vérifier la pression de contact des brosses |
| Surchauffe | Fonctionnement continu proche du couple de décrochage | Mesurer le courant ; comparer au courant nominal de décrochage |
| Vibration ou bruit | Arbre plié, roulements usés ou déséquilibre de la bobine | Faites tourner l’arbre à la main ; vérifier le jeu radial >0,05 mm |
Moteurs à courant continu avec ou sans balais : quand les utiliser ?
Le terme « moteur à courant continu » englobe de plus en plus les conceptions avec et sans balais (BLDC). Comprendre les compromis détermine le bon choix pour chaque projet.
- Moteurs CC à balais : Contrôle plus simple (tension continue ou PWM), moindre coût, mais les balais s'usent. La durée de vie typique d'une brosse est 500 à 3 000 heures en fonction de la charge et de la vitesse. Idéal pour les produits de consommation, les jouets et les prototypes à faible coût.
- Moteurs CC sans balais : La commutation électronique via le contrôleur IC remplace entièrement les balais. La durée de vie dépasse 10 000 heures , l’efficacité est de 5 à 15 % plus élevée et les vitesses de pointe sont plus élevées. Requis pour les drones, la robotique de précision et les implants médicaux où la fiabilité n'est pas négociable.
Pour un bricoleur qui construit un premier moteur ou prototype un petit robot, les moteurs PMDC brossés au facteur de forme 130 ou 180 offrent le point d'entrée le plus simple : ils sont largement disponibles, coûtent moins de 1 $ chacun en volume et fonctionnent directement avec n'importe quel bouclier de pilote de moteur PWM.
Actualités
-
Origines et fondements physiques du moteur à courant continu à balais Le Moteur à courant continu à balais est un pionnier dans la conversion de l'énergie ...
LIRE LA SUITE -
Qui utilise encore des moteurs à courant continu à balais de nos jours ? Moteurs à courant continu à balais dans les petits appareils électroménagers Malgré l’adoption...
LIRE LA SUITE -
Applications de moteurs à courant continu à balais dans l'électronique grand public et les appareils intelligents Rôle du moteur à courant continu à balais dans la c...
LIRE LA SUITE
Liens rapides
 Accueil
À propos de nous
Produit


Copyright© Yuyao Hongyang Micromotor Co., Ltd. Tous droits réservés.