Eng


 Accueil / Actualités / Nouvelles de l'industrie / Petit moteur à engrenages : guide des types, de la sélection et des applications
Petit moteur à engrenages : guide des types, de la sélection et des applications
 2026.06.24
 Nouvelles de l'industrie
Qu'est-ce qu'un petit moteur à engrenages ?
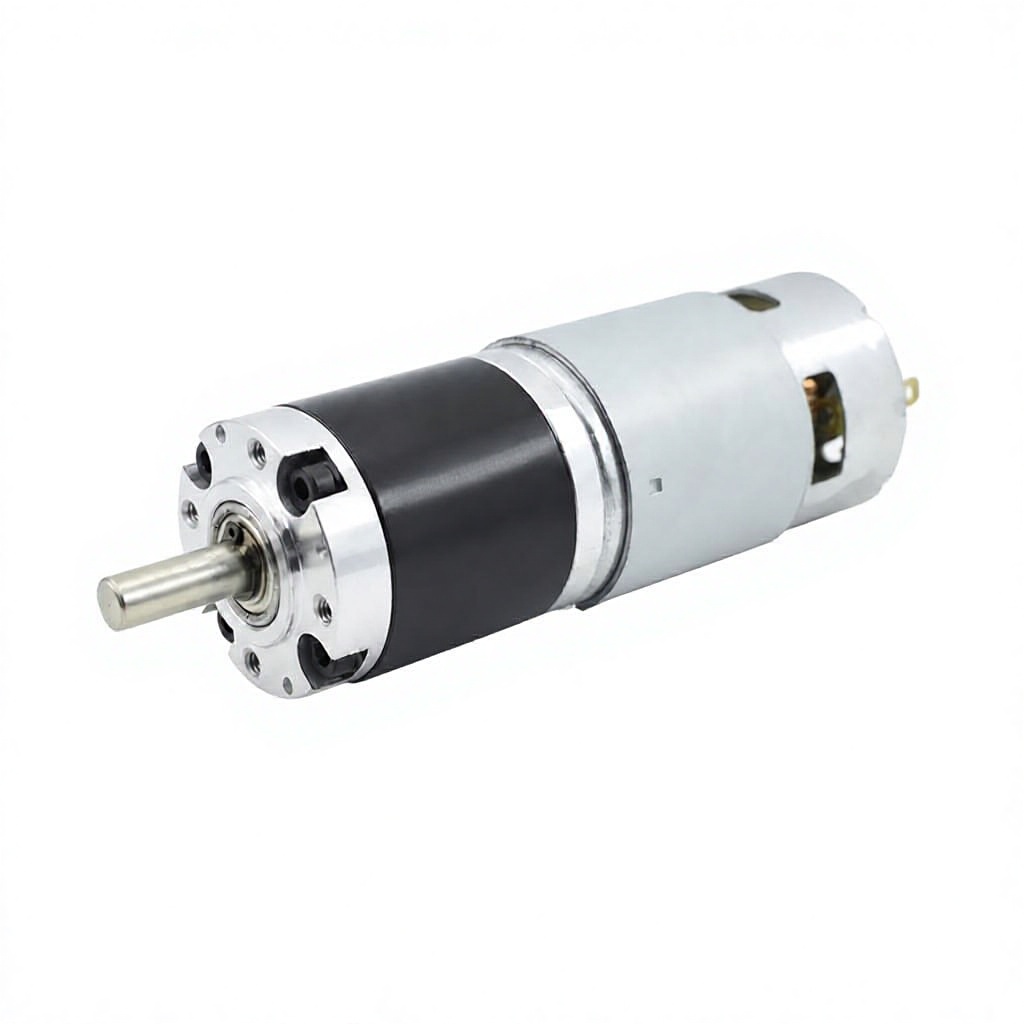
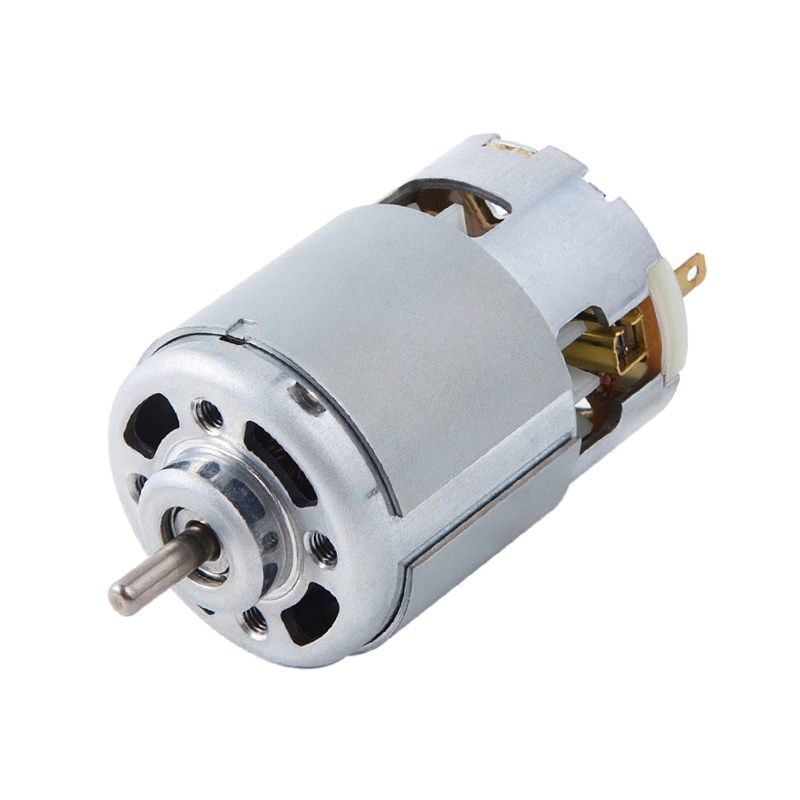
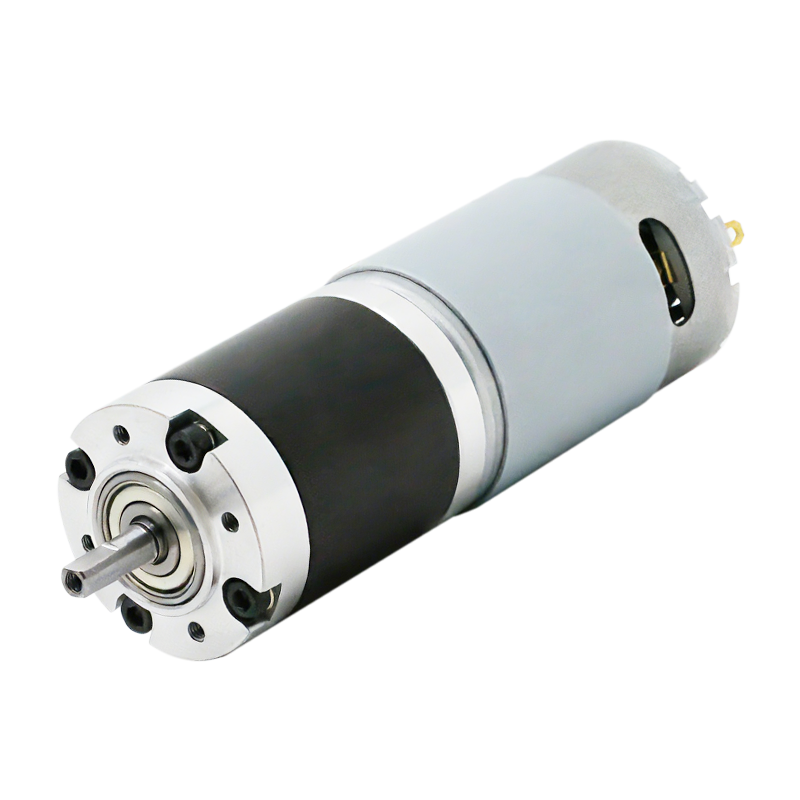
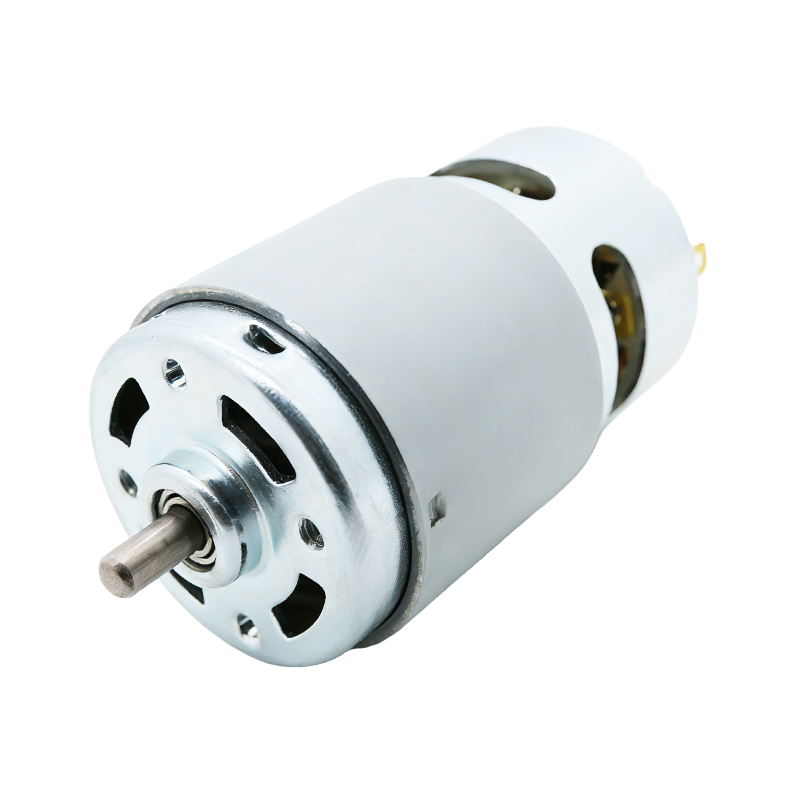
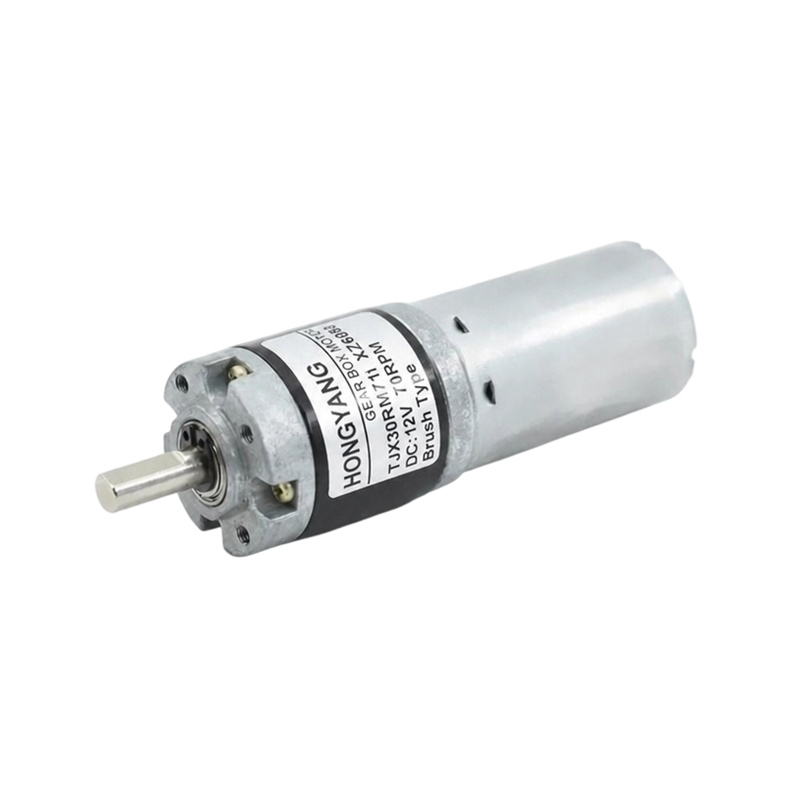
A petit motoréducteur est une unité compacte et autonome qui intègre un moteur électrique avec un réducteur, délivrant un couple élevé à basse vitesse dans un encombrement minimal. Contrairement à l'utilisation d'un moteur et d'un réducteur comme composants séparés, un petit motoréducteur combine les deux en un seul assemblage, réduisant ainsi l'espace d'installation, simplifiant le câblage et éliminant les problèmes d'alignement des arbres. Ces unités produisent généralement des couples de sortie à partir de 0,01 N·m à 500 N·m et fonctionnent à des vitesses de sortie de 1 tr/min à 600 tr/min , ce qui les rend indispensables dans l'automatisation, la robotique, les dispositifs médicaux et l'électronique grand public.
La caractéristique déterminante est l'étage de réduction à engrenages, qui multiplie le couple tout en réduisant proportionnellement la vitesse. Un moteur tournant à 3 000 tr/min associé à une boîte de vitesses 100:1 fournit une puissance de 30 tr/min avec environ 100 fois le couple (moins les pertes d'efficacité). Ce compromis fondamental est ce qui rend les petits motoréducteurs si polyvalents dans tous les secteurs.
Tapezs de petits moteurs à engrenages et en quoi ils diffèrent
Tous les petits motoréducteurs ne sont pas construits de la même manière. Le mécanisme d'engrenage à l'intérieur détermine la capacité de couple, la rétroconduite, le niveau de bruit et l'efficacité. Choisir le mauvais type est l’une des erreurs de conception les plus courantes et les plus coûteuses.
Moteur à engrenage droit
Les moteurs à engrenages droits utilisent des dents droites sur des arbres parallèles. Il s'agit de la conception la plus simple et la plus rentable, permettant d'atteindre des efficacités de 95 à 98 % par étape . Leur principal inconvénient est le bruit : l’engagement des dents crée un gémissement caractéristique à des vitesses plus élevées. Idéal pour les applications à faible vitesse et à couple modéré telles que les entraînements de convoyeurs, les distributeurs automatiques et les mécanismes de jouets.
Moteur à engrenages planétaires
Les moteurs à engrenages planétaires répartissent la charge sur trois engrenages planétaires ou plus entourant un engrenage solaire central. Cet arrangement coaxial offre densité de couple élevée —souvent 3 à 5 fois le couple d'un moteur à engrenages droits équivalent du même diamètre—et une concentricité supérieure. L'efficacité en un seul étage est généralement 90 à 97 % . Ils constituent le choix préféré pour les joints robotiques, les outils électriques et les actionneurs de précision où un rapport couple/taille élevé est essentiel.
Moteur à engrenage à vis sans fin
Un moteur à engrenage à vis sans fin utilise une vis sans fin hélicoïdale engrenant avec une roue à vis sans fin à un angle de 90°, permettant des rapports de réduction très élevés en un seul étage de 5:1 à 100:1 . Le principal avantage est l'autoverrouillage : à des rapports supérieurs à environ 20 : 1, l'arbre de sortie ne peut pas faire reculer le moteur, ce qui les rend idéaux pour les ascenseurs, les portails et les actionneurs de vannes qui doivent maintenir leur position sous charge sans frein. Cependant, l'efficacité chute considérablement, souvent jusqu'à 40 à 70 % —en raison du contact glissant entre la vis sans fin et la roue.
Moteur à engrenages hélicoïdaux
Les moteurs à engrenages hélicoïdaux comportent des dents inclinées qui s'engagent progressivement, ce qui entraîne un fonctionnement plus fluide et plus silencieux que les engrenages droits avec une efficacité par étage généralement comprise entre 96 à 99 % . La dent inclinée génère des charges de poussée axiales qui doivent être supportées par des roulements appropriés. Ils sont largement utilisés dans les pompes, les mélangeurs et les machines d'emballage où un fonctionnement silencieux et un rendement élevé sont tous deux requis.
Moteur à engrenages coniques
Les moteurs à engrenages coniques transmettent la rotation entre les arbres qui se croisent, généralement à 90°, à l'aide de dents d'engrenage coniques. Ils sont utilisés lorsque l'arbre de sortie doit être orienté perpendiculairement au moteur, ce qui est courant dans les équipements de transformation des aliments, les convoyeurs à changement de direction et les machines agricoles.
| Type | Efficacité par étape | Plage de rapport | Niveau de bruit | Autobloquant | Meilleur cas d'utilisation |
|---|---|---|---|---|---|
| Éperon | 95 à 98 % | 2:1 – 10:1 | Modéré à élevé | Nonnnn | Convoyeurs, jouets |
| Planétaire | 90 à 97 % | 3:1 – 100:1 | Faible à modéré | Nonnnn | Robotique, actionneurs |
| Ver | 40 à 70 % | 5:1 – 100:1 | Faible | Oui (>20:1) | Ascenseurs, portails, vannes |
| Hélicoïdal | 96 à 99 % | 1,5:1 – 10:1 | Très faible | Nonnnn | Pompes, mélangeurs |
| Biseau | 93 à 97 % | 1:1 – 6:1 | Faible à modéré | Nonnnn | Entraînements à angle droit |
Types de moteurs couramment associés à de petites boîtes de vitesses
Le moteur électrique entraînant la boîte de vitesses est tout aussi important que le type d’engrenage lui-même. Le moteur détermine la contrôlabilité de la vitesse, les exigences en matière de source d'alimentation et la réponse dynamique.
Moteur à balais CC
L'option la plus économique. Les moteurs à engrenages à balais CC fonctionnent à partir d'alimentations basse tension (3 V–48 V CC) et sont contrôlés simplement en faisant varier la tension. Un moteur à engrenages CC à balais typique de 12 V dans la plage de 5 à 50 W coûte 3 $ à 25 $ . L'usure des brosses limite la durée de vie à environ 500 à 2 000 heures de fonctionnement continu, ce qui les rend mieux adaptés aux applications à service intermittent telles que les lève-vitres, les distributeurs automatiques et la robotique de loisir.
Moteur CC sans balais (BLDC)
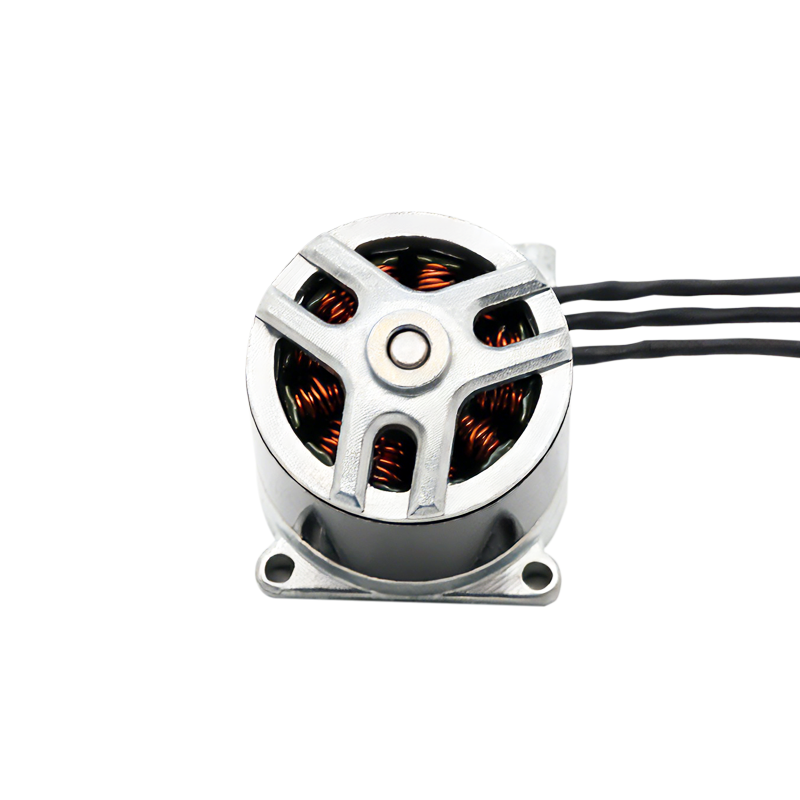
Les moteurs à engrenages CC sans balais remplacent la commutation mécanique par une commutation électronique, prolongeant ainsi la durée de vie 10 000 à 30 000 heures et améliorer l'efficacité de 10 à 20 % par rapport aux équivalents brossés. Ils nécessitent un contrôleur de moteur dédié (ESC ou BLDC driver IC), ce qui ajoute du coût et de la complexité, mais offrent un contrôle précis de la vitesse et un freinage par récupération. Ils dominent dans les dispositifs médicaux, les drones et l’automatisation industrielle, où la fiabilité n’est pas négociable.
Moteur pas à pas avec boîte de vitesses
Les moteurs à engrenages pas à pas offrent un contrôle de position en boucle ouverte avec une résolution aussi fine que 0,009°/pas en micropas, sans encodeurs. L'ajout d'une boîte de vitesses multiplie le couple de maintien et réduit l'angle de pas, ce qui les rend idéaux pour les imprimantes 3D, les axes CNC et les têtes panoramiques et inclinables d'appareil photo. Des rapports de réduction typiques de 5:1 à 20:1 sont utilisés pour éviter la résonance tout en augmentant le couple.
Moteur à induction AC avec boîte de vitesses
Petits motoréducteurs à courant alternatif (généralement 6 W à 750 W ) sont le cheval de bataille des lignes de convoyeurs industriels et des équipements d'emballage. Ils fonctionnent directement à partir de la tension secteur (110 V ou 230 V CA) sans contrôleur, sont extrêmement durables et sont standardisés selon les tailles de châssis CEI. La vitesse est fixée par la fréquence de ligne, sauf si elle est associée à un variateur de fréquence (VFD).
Spécifications clés à comprendre avant d’acheter
Une mauvaise lecture d’une fiche technique est le moyen le plus rapide de sélectionner le mauvais motoréducteur. Voici les spécifications qui comptent le plus :
- Couple de sortie nominal : Le couple continu que le moteur peut fournir indéfiniment sans surchauffe. Concevez toujours avec un facteur de sécurité de 1,5 à 2 × appliqué à votre couple de charge réel.
- Couple de pointe (décrochage) : Le couple maximal à vitesse nulle : généralement 3 à 6 × le couple nominal pour les unités planétaires. Le dépassement endommage définitivement les dents de l’engrenage.
- Vitesse de sortie à vide : RPM à la tension nominale avec une charge nulle. La vitesse de fonctionnement réelle sous charge sera inférieure de 10 à 20 % en fonction de l'efficacité de la boîte de vitesses et de la charge.
- Rapport de réduction : Le rapport entre la vitesse d'entrée et la vitesse de sortie. Un rapport de 50 : 1 signifie que l’arbre de sortie tourne une fois tous les 50 tours du moteur.
- Contrecoup : Le jeu angulaire (zone morte) au niveau de l'arbre de sortie lorsque la direction de la charge s'inverse. Mesuré en minutes d'arc— les unités planétaires de précision atteignent <3 arcmin , tandis que les unités économiques peuvent avoir un contrecoup de 20 à 60 arcmin.
- Charges nominales radiales et axiales : Forces que le roulement de l’arbre de sortie peut supporter. Le dépassement des limites de charge radiale est l'une des principales causes de défaillance prématurée des roulements dans les moteurs à engrenages mal montés.
- Indice IP : L'indice de protection (par exemple, IP54, IP67) définit la résistance à la poussière et à l'humidité, essentielle pour les environnements extérieurs ou soumis à un lavage.
- Cycle de service : Le service continu (S1), de courte durée (S2) ou intermittent (S3) affecte la charge maximale autorisée sans surchauffe. Faire fonctionner une unité classée S3 en service continu est une cause fréquente d’épuisement du moteur.
Applications courantes des petits moteurs à engrenages
Les petits moteurs à engrenages sont intégrés dans presque tous les systèmes motorisés nécessitant un mouvement contrôlé à vitesse modérée. Leur polyvalence est inégalée :
Robotique et automatisation
Utilisation des articulations de robots collaboratifs (cobots) moteurs à engrenages planétaires BLDC avec encodeurs intégrés et rapports de 50:1 à 150:1 pour obtenir un positionnement précis et reproductible. Un bras de cobot à 6 axes contient généralement 6 à 12 ensembles de motoréducteurs individuels. Les robots mobiles (AGV) utilisent des moteurs à engrenages droits ou planétaires à courant continu dans le Plage de 20 à 200 W pour entraîner les roues à 30-120 tr/min.
Dispositifs médicaux
Les pompes à perfusion, les robots chirurgicaux, les fauteuils roulants électriques et les mécanismes de réglage des lits d'hôpitaux reposent tous sur de petits moteurs à engrenages (généralement des unités planétaires BLDC) en raison de leur fonctionnement silencieux, longue durée de vie et contrôle précis de la vitesse . La robotique chirurgicale exige un jeu inférieur à 1 arcmin et des couples de sortie de 0,5 N·m à 20 N·m dans un boîtier souvent inférieur à 40 mm de diamètre.
Electronique grand public et maison intelligente
Les stores motorisés, les serrures intelligentes, les cardans de caméra et les aspirateurs robotisés intègrent de petits moteurs à engrenages CC. Un moteur de store intelligent typique fonctionne à Sortie de 2 à 5 tr/min avec un couple de 1–3 N·m , fonctionnant à partir d'une alimentation 12 V ou 24 V DC. L'exigence de faible bruit dans ces environnements est souvent le critère de sélection déterminant.
Lignes de convoyage et de conditionnement industriels
Moteurs compacts à engrenages hélicoïdaux ou à vis sans fin dans le Gamme de 6 W à 370 W entraîner des bandes transporteuses, des étiqueteuses et des stations-service. Leur montage sur bride CEI et leurs dimensions d'arbre normalisés simplifient l'intégration dans les conceptions de machines modulaires. Le marché mondial des motoréducteurs utilisés à eux seuls dans la manutention a dépassé 8 milliards de dollars en 2024 .
Sous-systèmes automobiles
Les véhicules modernes contiennent 40 à 80 petits motoréducteurs DC par voiture, les dispositifs de réglage du siège du conducteur, les positionneurs de rétroviseurs, les lève-vitres, les mécanismes de toit ouvrant et les amortisseurs CVC. Ceux-ci doivent répondre à des normes automobiles strictes, notamment la résistance aux vibrations (10 à 2 000 Hz), la plage de température (-40 °C à 85 °C) et la conformité CEM selon CISPR 25.
Comment sélectionner le bon petit moteur à engrenages : une approche étape par étape
Les erreurs de sélection sont responsables de la majorité des pannes prématurées des motoréducteurs sur le terrain. Suivez ce processus systématique pour les éviter :
- Définissez les exigences en matière de couple de charge et de vitesse. Calculez le couple dont votre mécanisme a réellement besoin au niveau de l'arbre de sortie, en tenant compte du frottement, de l'inertie lors de l'accélération et de la surcharge dans le pire des cas. Déterminez le régime de sortie requis à partir des exigences de vitesse linéaire ou de rotation de votre application.
- Choisissez le type d'engrenage. Utilisez le tableau comparatif ci-dessus comme point de départ. Si un autoverrouillage est nécessaire → ver. Si une densité de couple élevée dans un corps compact est critique → planétaire. Si un fonctionnement silencieux compte le plus → hélicoïdal. Si le coût est le principal facteur et que le bruit est tolérable → stimuler.
- Sélectionnez la technologie du moteur. Déterminez si vous avez besoin d'un contrôle marche/arrêt simple (CC ou CA brossé), d'un retour de vitesse précis (BLDC), d'un contrôle de position sans encodeurs (pas à pas) ou d'une simplicité d'alimentation sur secteur (induction CA).
- Appliquez un facteur de sécurité. Multipliez votre couple de charge calculé par 1,5 à 2,0 pour obtenir le couple de sortie nominal minimum. Pour les applications soumises à des charges de choc ou à des cycles démarrage-arrêt fréquents, utilisez l'extrémité supérieure de cette plage.
- Vérifiez les limites thermiques. Confirmez la puissance nominale du moteur à la température ambiante de votre installation. Des chutes de rendement et un déclassement thermique se produisent au-dessus de la température ambiante nominale du moteur (généralement 40 °C). À une température ambiante de 60 °C, réduisez la puissance de sortie d'environ 10 à 15 % .
- Vérifiez les capacités de charge de l'arbre. Assurez-vous que votre configuration de montage maintient les forces radiales et axiales de l'arbre dans les valeurs nominales. Le couplage direct à une charge rigide avec un décalage peut générer des forces radiales 5 à 10 fois plus élevé que la limite nominale du motoréducteur.
- Confirmer les exigences environnementales et réglementaires. Faites correspondre l'indice IP à votre environnement, vérifiez les certifications requises (UL, CE, RoHS, REACH) et vérifiez la compatibilité tension/fréquence.
Classes de taille de petit moteur à engrenages et plages de puissance typiques
Les petits moteurs à engrenages couvrent une large gamme de tailles physiques. Comprendre quelle classe de taille correspond à votre application permet de réduire rapidement les options.
| Classe de taille | Diamètre extérieur | Plage de puissance | Couple de sortie | Applications typiques |
|---|---|---|---|---|
| Micro | 6 à 16 millimètres | 0,01 à 1 W | 0,01–0,5 N·m | Montres, endoscopes, appareils auditifs |
| Mini | 16-36 mm | 1 à 20 W | 0,5 à 10 N·m | Serrures intelligentes, cardans de caméra, instruments de laboratoire |
| Petit | 36-63 mm | 20 à 120 W | 10 à 100 N·m | Articulations robotisées, AGV, fauteuils roulants électriques |
| Industriel compact | 63-100 mm | 120 à 750 W | 100-500 N·m | Entraînements de convoyeurs, machines d'emballage |
Meilleures pratiques d’installation, de montage et de maintenance
Même le meilleur motoréducteur tombera en panne prématurément s’il est mal installé ou entretenu de manière incorrecte. Ces pratiques prolongent directement la durée de vie :
Orientation de montage
La plupart des petits moteurs à engrenages sont conçus pour toutes les orientations de montage, mais consultez la fiche technique. Les moteurs à engrenages à vis sans fin avec lubrification par barbotage doivent être montés comme spécifié. Leur inversion peut priver d'huile le maillage de la vis sans fin et provoquer une usure rapide. Le montage horizontal avec l'arbre vers le haut est une erreur d'installation courante pour les réducteurs à vis sans fin.
Accouplement et alignement de charge
Utilisez des raccords flexibles plutôt que rigides dans la mesure du possible. Désalignement d'aussi peu que Décalage radial de 0,1 mm peut augmenter les charges sur les roulements de l'arbre de sortie de 2 à 3 fois, réduisant ainsi la durée de vie des roulements de plusieurs dizaines de milliers d'heures à quelques centaines seulement. Les accouplements à mâchoires ou Oldham s'adaptent au désalignement tout en transmettant le couple proprement.
Intervalles de lubrification
Les motoréducteurs scellés à vie ne nécessitent aucune relubrification dans des conditions normales. Pour les unités relubrifiables, changez la graisse pour engrenages tous les 5 000 à 10 000 heures de fonctionnement ou au moins une fois par an dans les applications à service continu. Utilisez la qualité de lubrifiant spécifiée par le fabricant : le remplacement d'une viscosité différente est l'une des principales causes d'usure prématurée des engrenages et des roulements.
Gestion thermique
Assurez une circulation d’air adéquate autour du boîtier du moteur. Une température de surface supérieure 70°C sur le carter moteur (pour les moteurs de classe d'isolation standard B) indique une surcharge ou une ventilation insuffisante. Un fonctionnement constant au-dessus de la température nominale réduit de moitié la durée de vie de l'enroulement du moteur pour chaque augmentation de 10 °C au-dessus de la valeur nominale, une relation bien documentée dans l'ingénierie des moteurs (règle d'Arrhenius).
Tendances du marché et développements futurs dans le domaine des moteurs à petits engrenages
Le marché mondial des motoréducteurs était évalué à environ 33 milliards de dollars en 2024 et devrait croître à un TCAC de 4,5 à 5,5 % jusqu’en 2030, portée par l’automatisation industrielle, les véhicules électriques et l’expansion de la robotique. Plusieurs développements clés remodèlent la catégorie de produits :
- Electronique intégrée : Les pilotes de moteur, les encodeurs et les interfaces de communication (CANopen, EtherCAT, RS-485) sont de plus en plus intégrés directement sur le corps du moteur, réduisant ainsi les faisceaux de câbles et permettant une installation plug-and-play dans des architectures d'automatisation décentralisées.
- Aimants aux terres rares à haut rendement : Les aimants NdFeB dans les motoréducteurs BLDC fournissent des densités de puissance 30 à 50 % plus élevé que leurs équivalents en ferrite-aimant, permettant des conceptions plus petites et plus légères pour la même puissance de sortie, bénéficiant directement aux applications portables et alimentées par batterie.
- Motoréducteurs à entraînement cycloïdal et harmonique : Ces alternatives sans jeu aux engrenages planétaires sont de plus en plus adoptées dans la robotique de précision, offrant des couples de sortie allant jusqu'à 10× leur taille de cadre par rapport aux unités planétaires conventionnelles, mais à un coût plus élevé.
- Durabilité et efficacité énergétique : Les exigences des classes d'efficacité IE3 et IE4 (conformément à la norme CEI 60034-30-1) entraînent des mises à niveau des motoréducteurs à courant alternatif en Europe et en Chine, les moteurs IE4 consommant 15 à 30 % d'énergie en moins que les équivalents IE1 à la même puissance de sortie.
- Miniaturisation pour la robotique humanoïde : La croissance rapide du développement des robots humanoïdes accroît la demande de moteurs à engrenages planétaires BLDC ultra-compacts d'un diamètre inférieur à 40 mm avec des sorties de couple dépassant 30 N·m -une combinaison auparavant irréalisable dans ce format.
Actualités
-
Origines et fondements physiques du moteur à courant continu à balais Le Moteur à courant continu à balais est un pionnier dans la conversion de l'énergie ...
LIRE LA SUITE -
Qui utilise encore des moteurs à courant continu à balais de nos jours ? Moteurs à courant continu à balais dans les petits appareils électroménagers Malgré l’adoption...
LIRE LA SUITE -
Applications de moteurs à courant continu à balais dans l'électronique grand public et les appareils intelligents Rôle du moteur à courant continu à balais dans la c...
LIRE LA SUITE
Liens rapides
 Accueil
À propos de nous
Produit


Copyright© Yuyao Hongyang Micromotor Co., Ltd. Tous droits réservés.