Langue


 Accueil / Actualités / Nouvelles de l'industrie / Types de petits moteurs à courant continu : un guide pour sélectionner des micromoteurs à courant continu
Types de petits moteurs à courant continu : un guide pour sélectionner des micromoteurs à courant continu
 2026.08.05
 Nouvelles de l'industrie
Aperçu des principaux types de petits moteurs à courant continu
Petits moteurs à courant continu — souvent appelés micromoteurs à courant continu lorsqu'il mesure moins de 37 mm de diamètre, convertissez l'énergie électrique du courant continu en mouvement mécanique de rotation. Ils alimentent tout, des appareils médicaux et systèmes de mise au point automatique des caméras aux drones de loisir et aux actionneurs automobiles. Les cinq principaux types utilisés dans les applications compactes sont : les moteurs à courant continu avec balais, les moteurs à courant continu sans balais (BLDC), les moteurs à courant continu sans noyau, les moteurs pas à pas et les servomoteurs. Chacun fonctionne sur un mécanisme interne différent et répond à un ensemble différent d’exigences de performance.
Choisir le mauvais type pour une application est l’une des erreurs d’ingénierie les plus courantes et les plus coûteuses au stade de la sélection des composants. Comprendre exactement comment fonctionne chaque type – et où ses points forts se décomposent – est la base pratique pour prendre la bonne décision.
Moteurs CC à balais : le cheval de bataille du petit mouvement
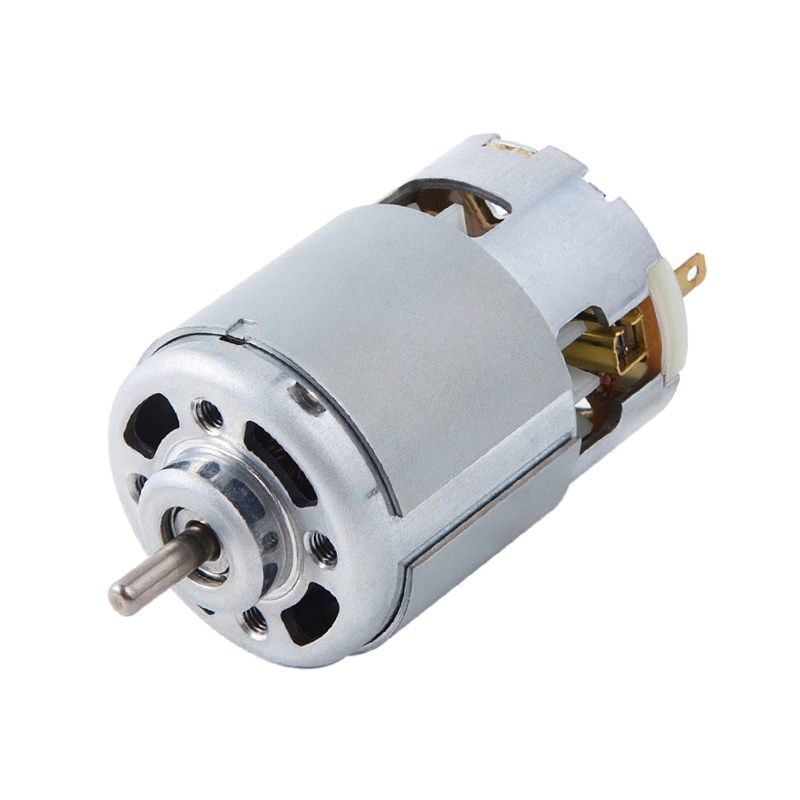
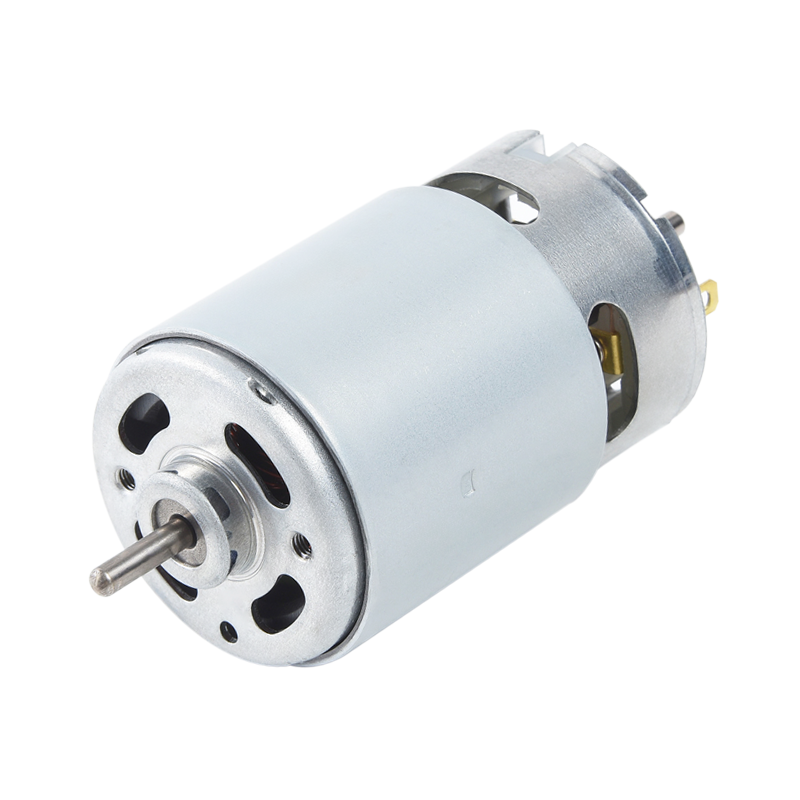
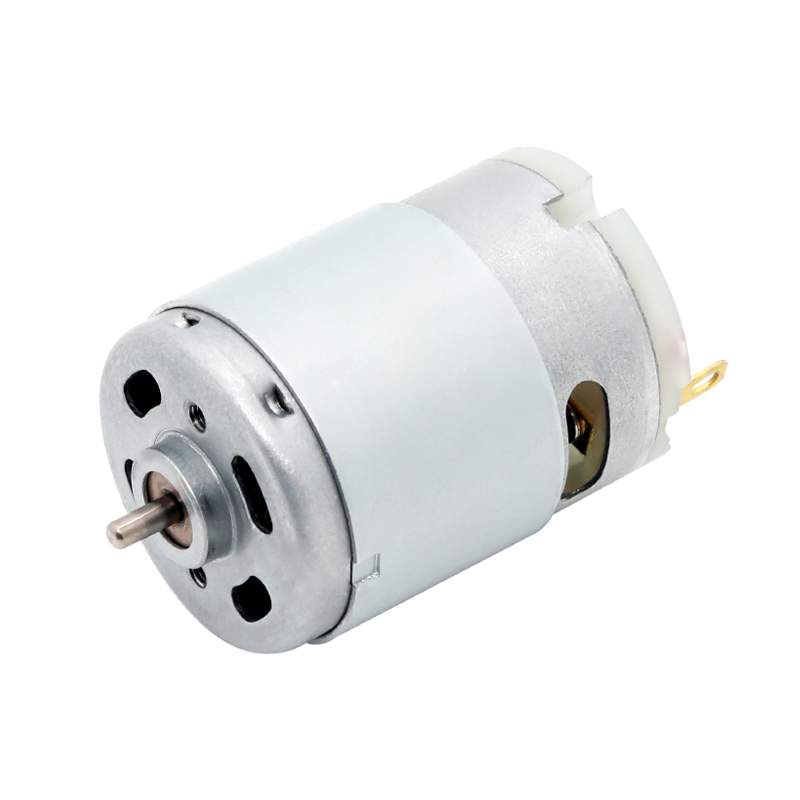
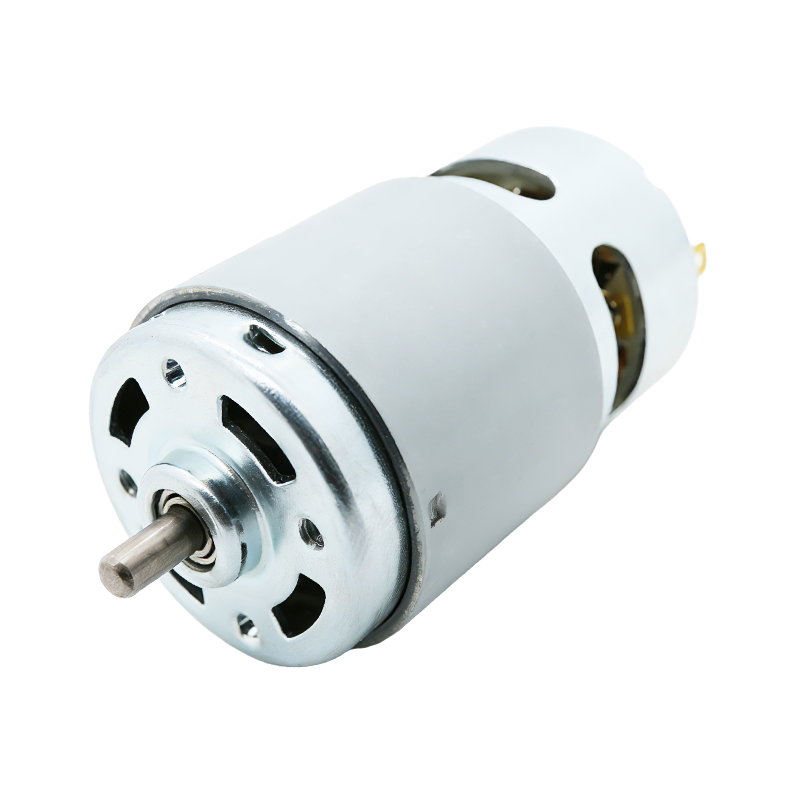
Les moteurs à courant continu à balais sont le type de petit moteur le plus largement produit au monde. Leur principe de fonctionnement est simple : des balais de charbon ou de métal maintiennent un contact électrique glissant avec un collecteur rotatif, qui alimente séquentiellement les bobines du rotor pour maintenir la rotation. Appliquez la tension, obtenez la rotation – aucun contrôleur externe requis.
Comment ils fonctionnent
Le courant circule de l'alimentation électrique à travers les balais jusqu'aux segments du collecteur, alimentant des enroulements spécifiques du rotor. Le champ magnétique résultant interagit avec les aimants permanents entourant le rotor, générant un couple. Lorsque le rotor tourne, le collecteur commute les enroulements qui sont alimentés, maintenant ainsi une rotation continue. La vitesse est proportionnelle à la tension appliquée ; le couple est proportionnel au courant.
Caractéristiques de performances
Les petits moteurs à courant continu à balais fonctionnent généralement entre 1,5 V et 24 V et peut atteindre des vitesses allant de quelques centaines à plus 20 000 tr/min . Ils fournissent un couple de démarrage élevé par rapport à leur taille et réagissent instantanément aux changements de tension. Un micromoteur à balais N20 standard – l'un des facteurs de forme les plus courants – tient dans un boîtier mesurant seulement 12 mm × 10 mm et peut produire un couple significatif entre 3 et 6 V.
Principaux compromis
L'interface balais-commutateur génère des frictions et des arcs électriques, ce qui signifie que les moteurs à balais produisent des interférences électromagnétiques (EMI) et s'usent avec le temps. La durée de vie typique des brosses varie de 500 à 2 000 heures de fonctionnement en fonction de la charge et de la vitesse. Ils ne conviennent pas aux applications nécessitant une longue durée de vie sans entretien ou à des environnements à très faible bruit électrique. Cependant, leur simplicité et leur faible coût en font le choix par défaut pour les jouets, les appareils électroménagers, les accessoires automobiles et la robotique à faible coût.
Moteurs CC sans balais (BLDC) : performances supérieures, durée de vie plus longue
Les moteurs à courant continu sans balais éliminent entièrement l’ensemble balais-commutateur. Les aimants permanents se trouvent plutôt sur le rotor et les bobinages sont fixés sur le stator. Un contrôleur de vitesse électronique (ESC) externe utilise un retour de position du rotor – généralement provenant de capteurs à effet Hall ou d'une détection de force électromagnétique inverse – pour séquencer les bobines du stator et maintenir la rotation électroniquement.
Avantages par rapport aux types brossés
Sans commutation mécanique, les moteurs BLDC fonctionnent à un niveau plus froid, plus silencieux et beaucoup plus longtemps. La durée de vie nominale est généralement 10 000 à 30 000 heures — un ordre de grandeur supérieur aux équivalents brossés. Ils sont également nettement plus efficaces : un petit moteur BLDC de qualité peut atteindre Efficacité électrique de 85 à 95 % , contre 70 à 80 % pour les moteurs à balais de taille similaire. Cela en fait le choix préféré dans les applications alimentées par batterie où la durée de fonctionnement est importante.
Où ils sont utilisés
Les moteurs Micro BLDC dominent dans la propulsion des drones (où l'efficacité et le poids sont essentiels), les broches de disque dur, les ventilateurs de refroidissement dans l'électronique, les rasoirs électriques et les appareils médicaux tels que les pièces à main chirurgicales et les ventilateurs portables. Le coût supplémentaire du contrôleur est compensé par les performances et la longévité dans pratiquement toutes les applications exigeantes.
Moteurs CC sans noyau : inertie ultra-faible pour une réponse précise
Les moteurs à courant continu sans noyau, également appelés moteurs sans fer ou à rotor creux, remplacent le rotor à noyau de fer conventionnel par un enroulement cylindrique léger qui tourne librement à l'intérieur d'un aimant permanent. L'absence de noyau de fer supprime l'effet d'engrenage magnétique et réduit considérablement la masse du rotor.
Ce qui les différencie
Parce que le rotor n'a pas de fer, il n'y a pas de couple de réticence ni d'encoche - le moteur démarre et s'arrête en douceur dans n'importe quelle position sans les « marches » de type détente ressenties dans les conceptions à noyau de fer. L'inertie du rotor est jusqu'à 10 fois inférieur qu'un moteur à noyau de fer comparable, ce qui se traduit par une accélération et une décélération extrêmement rapides.
Demandes qui l’exigent
Les moteurs CC sans noyau sont utilisés partout où le temps de réponse et la fluidité de la position ne sont pas négociables : mécanismes de mise au point automatique et de zoom optique de la caméra, outils de chirurgie robotique, actionneurs de prothèses de membres, traceurs à stylo et équipements d'automatisation de laboratoire. Ils font partie des types de petits moteurs les plus chers, mais rien d'autre n'égale leurs performances dynamiques à petite échelle.
Moteurs pas à pas : contrôle de position précis sans retour
Les moteurs pas à pas divisent une rotation complète en un nombre fixe d'étapes égales - généralement 200 pas par tour (1,8° par pas) pour une norme NEMA 17, ou jusqu'à 400 étapes dans les variantes haute résolution. Chaque impulsion électrique déplace le rotor d'exactement un pas ; en comptant les impulsions, la position peut être contrôlée sans aucun encodeur ni capteur de rétroaction.
Types de moteurs pas à pas
Trois constructions internes sont utilisées dans les petits moteurs pas à pas :
- Pas à pass à aimant permanent (PM) : Simple, peu coûteux, généralement 48 ou 96 étapes par tour. Commun dans les imprimantes et les petits appareils électroménagers.
- Steppers à réluctance variable (VR) : Pas d'aimant permanent ; le rotor se déplace pour minimiser la réticence du circuit magnétique. Taux de pas élevés possibles mais faible couple de maintien.
- Steppers hybrides : Combinez les principes PM et VR pour obtenir la meilleure combinaison de résolution, de couple et de précision de pas. Le type dominant dans les machines CNC, les imprimantes 3D et les instruments de laboratoire de précision.
Où les Steppers excellent et où ils ne le font pas
Les moteurs pas à pas sont idéaux lorsque vous avez besoin d'un contrôle de position répétable en boucle ouverte sans le coût d'un système de codeur en boucle fermée. Ils maintiennent leur position sous charge avec un couple nominal complet même à l'arrêt – une propriété appelée couple de maintien que les moteurs à courant continu continu ne possèdent pas. Le compromis : le couple chute fortement au-dessus de quelques centaines de tr/min , et les pas manqués en cas de surcharge ne sont pas détectés sans capteur de rétroaction. Ils consomment également le courant nominal complet même à l'arrêt, ce qui les rend moins efficaces dans les conceptions alimentées par batterie.
Servomoteurmoteurs : précision en boucle fermée pour les charges dynamiques
Un servomoteur n'est pas un type de moteur fondamentalement différent : il s'agit généralement d'un moteur à courant continu avec ou sans balais associé à un codeur de position et à un circuit de commande qui compare en permanence la position réelle à la position commandée et corrige toute erreur. Cette architecture en boucle fermée rend les systèmes d'asservissement beaucoup plus précis et réactifs sous des charges variables que les moteurs pas à pas en boucle ouverte.
Servos RC vs servomoteurs industriels
Dans le petit espace moteur, deux catégories distinctes sont importantes à distinguer :
- Servos RC/loisirs sont des unités autonomes avec une boîte de vitesses intégrée, un retour de potentiomètre et un circuit de commande. Ils acceptent un signal PWM standard et tournent dans une position comprise entre 0° et 180° (ou rotation continue dans les versions modifiées). Ils sont utilisés en robotique, dans les avions RC et en animatronique.
- Micro-servos industriels Associez des encodeurs haute résolution (souvent 1 000 à 10 000 comptes par révolution ) avec un servomoteur et un contrôleur dédiés. Ceux-ci offrent un contrôle dynamique du couple, un profilage de la vitesse et une précision inférieure au degré – que l'on retrouve dans les axes CNC de précision, les machines de transfert et la robotique médicale.
Quand choisir le servo plutôt que le moteur pas à pas
Les systèmes servos constituent le bon choix lorsque la charge varie de manière imprévisible, lorsqu'une vitesse et un couple élevés sont nécessaires simultanément, ou lorsque la précision de la position doit être vérifiée et corrigée en temps réel. Ils sont plus complexes et plus coûteux que les systèmes pas à pas, mais pour les applications dynamiques à cycle de service élevé, ils sont à la fois plus précis et plus économes en énergie : un servomoteur ne consomme que du courant proportionnel à la demande de couple, contrairement à un moteur pas à pas qui consomme tout le courant en continu.
Comparaison côte à côte des petits types de moteurs à courant continu
Le tableau ci-dessous résume les principales caractéristiques de fonctionnement et les applications adaptées à chaque type de moteur :
| Type de moteur | Complexité du contrôle | Efficacité typique | Durée de vie | Contrôle de position | Coût relatif |
|---|---|---|---|---|---|
| CC brossé | Très faible | 70 à 80 % | 500 à 2 000 heures | Aucun (vitesse en boucle ouverte) | Le plus bas |
| CC sans balais | Moyen (nécessite ESC) | 85 à 95 % | 10 000 à 30 000 heures | Contrôle de vitesse | Moyen |
| DC sans noyau | Faible à moyen | 75 à 90 % | 1 000 à 5 000 heures | Vitesse ; réponse fluide | Élevé |
| Stepper | Moyen | 50 à 70 % | Très long (pas de pinceaux) | Position en boucle ouverte | Faible à moyen |
| Servo | Élevé | 80 à 95 % | Long (basé sur BLDC) | Précision en boucle fermée | Élevéest |
Configurations spécialisées de petits moteurs à courant continu à connaître
Au-delà des cinq types principaux, plusieurs configurations spécialisées apparaissent fréquemment dans les applications de micromoteurs :
Moteurs à engrenages
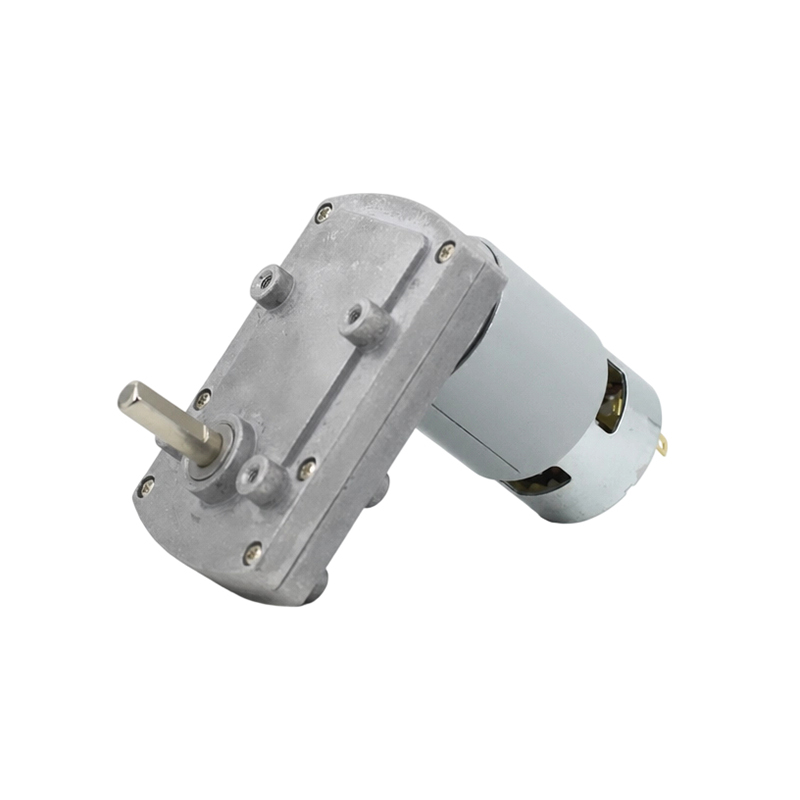
Un motoréducteur intègre une boîte de vitesses directement sur l'un des types de moteurs ci-dessus. Rapports de réduction de 10:1 à 1000:1 sont courants dans les micro-facteurs de forme. Cela échange la vitesse de sortie contre un couple de sortie proportionnellement plus élevé, permettant à un petit moteur à balais consommant 200 mA d'entraîner une charge mécanique nécessitant beaucoup plus de couple que ce que le moteur nu pourrait fournir. Le moteur à engrenages N20 — l'un des composants les plus populaires pour les amateurs et les robots — est un moteur à courant continu à balais avec une boîte de vitesses métallique intégrée dans un boîtier de moins de 25 mm de long.
Moteurs vibrants (ERM et LRA)
Les moteurs à masse rotative excentrique (ERM) sont des moteurs à courant continu à balais avec un poids décentré fixé à l'arbre — la rotation de la masse déséquilibrée crée des vibrations. Les actionneurs résonants linéaires (LRA) utilisent un mécanisme de bobine mobile pour produire un retour haptique précis et réglable en fréquence. Les deux sont des dérivés de moteurs micro CC utilisés dans les smartphones, les appareils portables, les contrôleurs de jeu et les dispositifs d'alerte médicale. Offre des LRA Temps de réponse nettement plus rapides (5 à 10 ms contre 50 à 100 ms pour les ERM) et sont de plus en plus préférés dans les applications haptiques haut de gamme.
Moteurs à crêpes (plats)
Les moteurs Pancake sacrifient la longueur axiale pour un profil très plat – certains mesurent moins de 5 mm de hauteur. Ils utilisent un rotor sans noyau ou à circuit imprimé en forme de disque et sont utilisés là où la profondeur d'installation est la contrainte critique : à l'intérieur de fines articulations robotiques, dans les glucomètres et dans certains actionneurs aérospatiaux.
Comment sélectionner le petit moteur à courant continu adapté à votre application
Travailler selon un processus de sélection structuré évite les inadéquations les plus courantes entre le type de moteur et les exigences de l'application :
- Définir la charge : Calculez le couple de sortie et la vitesse requis au niveau de l'arbre. Tenez compte des charges de pointe, pas seulement des charges moyennes : un moteur qui gère une demande en régime permanent peut caler ou surchauffer au démarrage ou dans des conditions de surcharge.
- Déterminer les besoins en contrôle de position : Si vous devez vous arrêter à des positions angulaires précises, des systèmes pas à pas ou des servomoteurs sont nécessaires. Si vous n'avez besoin que d'un contrôle de vitesse, les moteurs à courant continu avec ou sans balais sont plus simples et moins chers.
- Évaluer le cycle de service : Un moteur fonctionnant en continu à charge élevée nécessite un rendement élevé (BLDC) et une gestion thermique adéquate. Un moteur utilisé par intermittence (un entraînement d’objectif de caméra qui bouge pendant 0,5 seconde) peut tolérer une efficacité moindre.
- Vérifiez l'environnement d'exploitation : La haute sensibilité EMI (équipement médical, instrumentation de précision) exclut les moteurs à balais. Les environnements nécessitant une étanchéité IP privilégient les conceptions sans balais où la commutation est électronique plutôt que mécanique.
- Tenez compte des exigences en matière de durée de vie : Les produits de consommation ayant une durée de vie courte peuvent utiliser des moteurs à balais. Les appareils nécessitant 5 à 10 ans de fonctionnement fiable sans maintenance doivent utiliser des types BLDC ou pas à pas.
- Fixez un budget par unité : Les moteurs à balais démarrent en dessous de 1 $ en volume. Les systèmes de précision sans noyau ou servo peuvent coûter entre 50 et 500 $. Le gain de performances doit justifier le delta de coût pour l’application spécifique.
Pour la plupart des applications peu coûteuses et à faible cycle de service — jouets, robotique de base, actionneurs simples — un moteur à courant continu à balais avec ou sans réducteur est le point de départ pragmatique. Lorsque l'efficacité, la longévité, le bruit ou la précision entrent en ligne de compte, la sélection augmente la complexité et la courbe de coût vers des solutions BLDC, sans noyau, pas à pas ou servo.
Applications courantes mappées au type de moteur
Des exemples d'applications concrètes rendent la logique de sélection plus concrète :
| Application | Type de moteur Used | Raison clé |
|---|---|---|
| Roues motrices de voiture jouet | CC brossé | Le plus bas cost, simple control |
| Propulsion des drones | CC sans balais | Efficacité, régime élevé, longue durée de vie |
| Mise au point automatique de l'appareil photo | DC sans noyau | Inertie ultra-faible, réponse douce |
| Axes d'imprimante 3D | Stepper hybride | Position en boucle ouverte, high holding torque |
| Articulations du bras robotique | Servo (basé sur BLDC) | Précision en boucle fermée, dynamic load handling |
| Tactique du smartphone | Moteur vibrant LRA | Réponse rapide, contrôle précis du feedback |
| Ventilateur portatif | CC sans balais | Longue durée de vie, faible EMI, efficacité |
| Servo RC (direction) | CC brossé gearbox pot | Contrôle de position compact et autonome |
Actualités
-
Origines et fondements physiques du moteur à courant continu à balais Le Moteur à courant continu à balais est un pionnier dans la conversion de l'énergie ...
LIRE LA SUITE -
Qui utilise encore des moteurs à courant continu à balais de nos jours ? Moteurs à courant continu à balais dans les petits appareils électroménagers Malgré l’adoption...
LIRE LA SUITE -
Applications de moteurs à courant continu à balais dans l'électronique grand public et les appareils intelligents Rôle du moteur à courant continu à balais dans la c...
LIRE LA SUITE
Liens rapides
 Accueil
À propos de nous
Produit


Copyright© Yuyao Hongyang Micromotor Co., Ltd. Tous droits réservés.