Langue


 Accueil / Actualités / Nouvelles de l'industrie / Comment fonctionnent les moteurs à courant continu à balais : pièces, principes et utilisations
Comment fonctionnent les moteurs à courant continu à balais : pièces, principes et utilisations
 2026.04.01
 Nouvelles de l'industrie
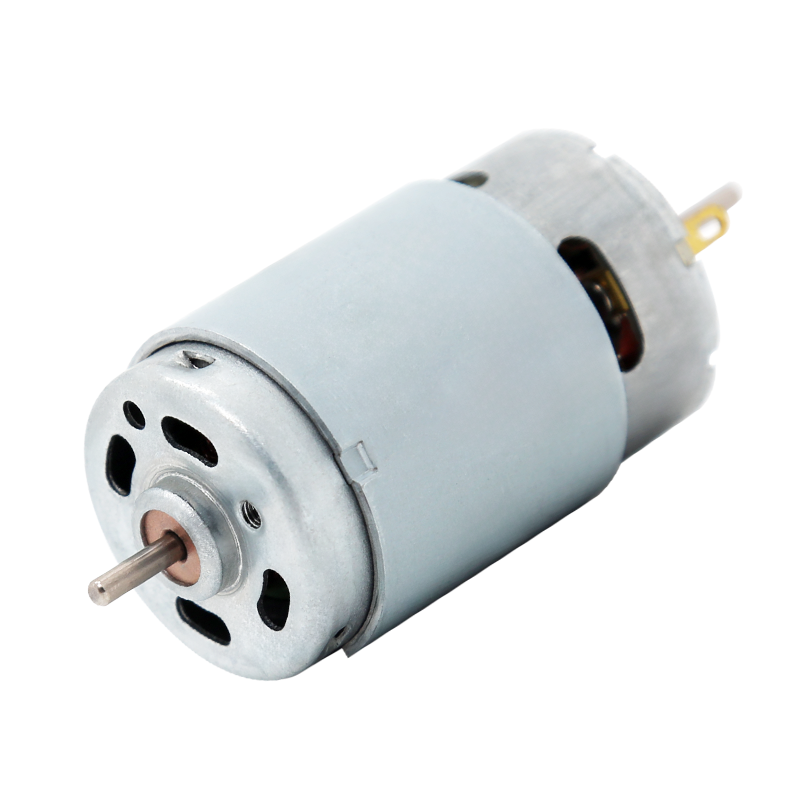
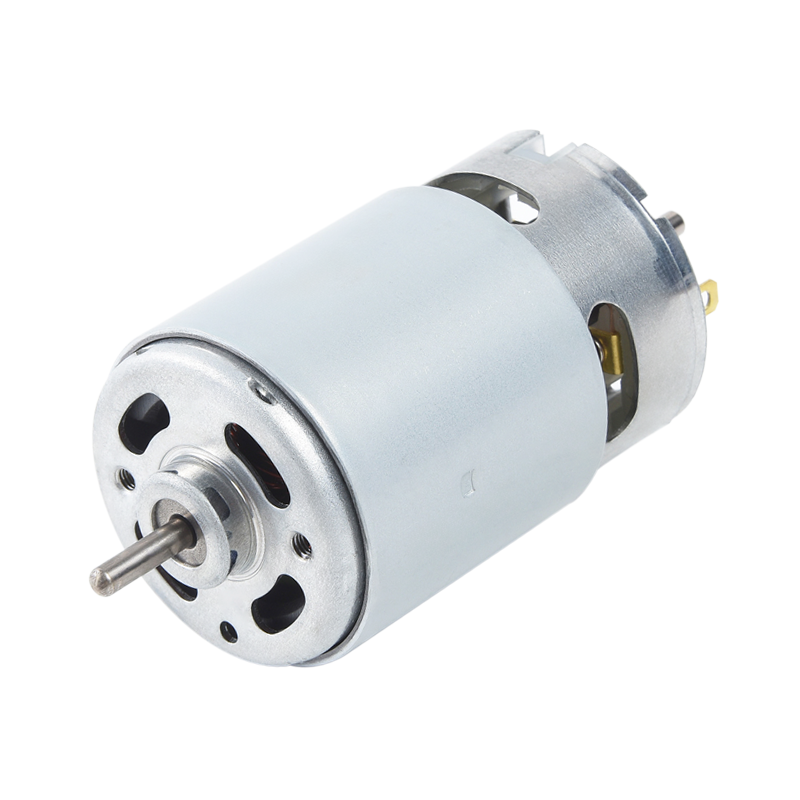
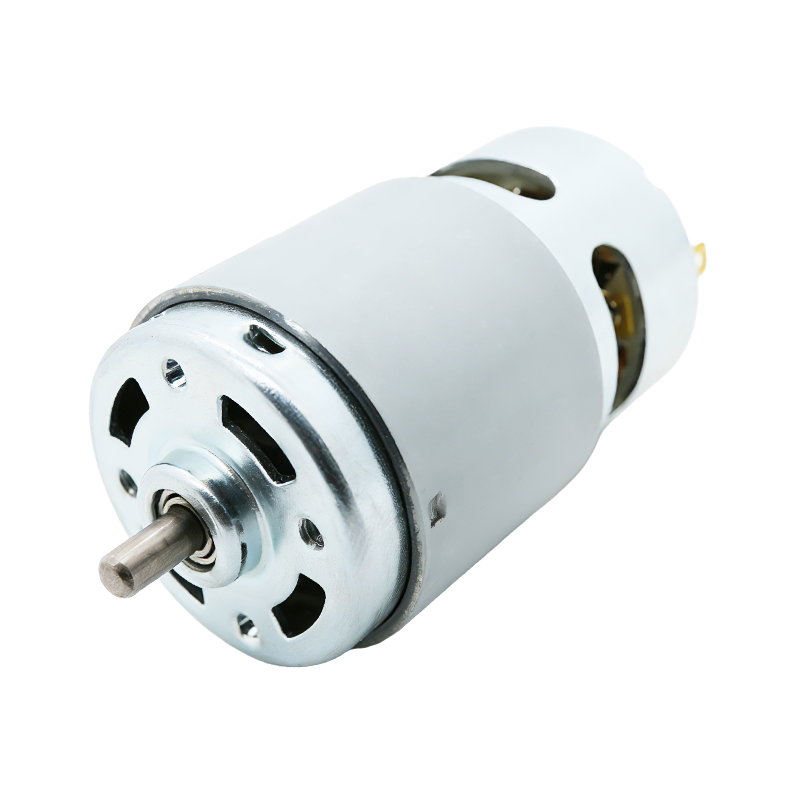
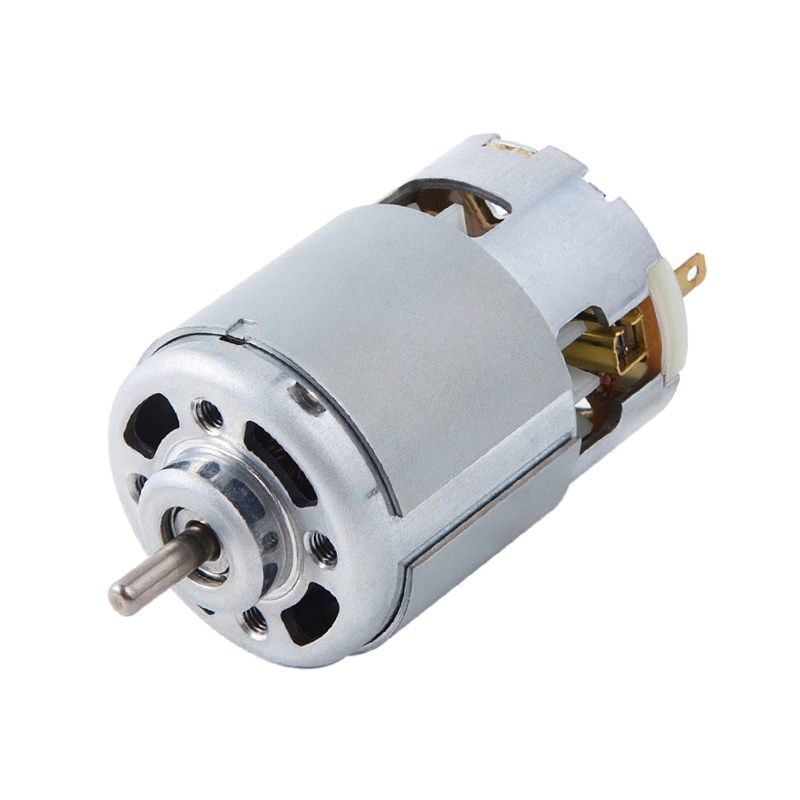
A moteur à courant continu brossé convertit l'énergie électrique en rotation mécanique en faisant passer un courant continu à travers une bobine rotative à l'intérieur d'un champ magnétique — l'interaction entre la force électromagnétique et le champ magnétique fixe produit un couple qui fait tourner l'arbre. Le « brosse » dans son nom fait référence aux contacts en carbone ou en graphite qui maintiennent la connexion électrique à la bobine rotative via un collecteur, changeant continuellement la direction du courant pour maintenir la rotation. Moteurs électriques à courant continu à balais sont parmi les types de moteurs les plus anciens et les plus largement utilisés dans l'histoire, alimentant tout, des brosses à dents électriques et des outils électriques aux accessoires automobiles et aux actionneurs industriels.
Composants de base d'un moteur électrique à courant continu à balais
Chaque moteur à courant continu à balais, quelle que soit sa taille ou son application, contient les mêmes pièces fondamentales travaillant ensemble. Comprendre chaque composant explique pourquoi le moteur se comporte comme il le fait dans différentes conditions de fonctionnement.
Stator (aimant de champ)
Le stator est le boîtier extérieur fixe du moteur. Il contient des aimants permanents (dans les petits moteurs) ou des bobines de champ enroulées (dans les moteurs plus gros) qui créent un champ magnétique fixe à travers lequel le rotor tourne. Les stators à aimant permanent sont utilisés dans les moteurs jusqu'à environ 2 kW ; Les stators de champ bobiné apparaissent dans les moteurs allant d'une fraction de puissance à des centaines de kilowatts où l'intensité du champ doit être réglable.
Rotor (induit)
Le rotor – également appelé induit – est l’élément rotatif. Il se compose d’un noyau de fer laminé enroulé avec plusieurs bobines de fil de cuivre. La stratification réduit les pertes par courants de Foucault jusqu'à 60 à 70 % par rapport à un noyau de fer solide. Les bobines sont connectées aux segments du collecteur à des intervalles spécifiques déterminés par le modèle d'enroulement. Lorsque le courant traverse les bobines d'induit, les bobines deviennent des électro-aimants qui réagissent contre le champ du stator, générant une force de rotation.
Commutateur
Le collecteur est un assemblage cylindrique de segments de cuivre montés sur l'arbre du rotor et isolés les uns des autres par des bandes de mica. Chaque segment se connecte à une bobine d'induit spécifique. Lorsque le rotor tourne, différents segments entrent en contact avec les balais, inversant automatiquement le sens du courant à travers la bobine active – un processus appelé commutation. Sans commutation, le rotor calerait après un demi-tour lorsque les forces magnétiques inverseraient leur direction. Un petit collecteur de moteur typique a 3 à 12 segments ; les grands moteurs industriels peuvent en avoir plus de 100.
Pinceaux
Pinceaux are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically Pression de contact de 15 à 30 kPa ). Ils transportent le courant du circuit externe vers le collecteur rotatif. Le carbone est le matériau préféré car il est autolubrifiant, conducteur d’électricité et suffisamment souple pour s’user avant d’endommager la surface du collecteur. La durée de vie des brosses varie de 500 heures dans les moteurs à courant élevé jusqu'à plus de 5 000 heures dans des applications peu chargées.
Roulements et cloches d'extrémité
L'arbre du rotor est supporté à chaque extrémité par des roulements à billes ou à manchon logés dans des cloches d'extrémité (embouts). Ceux-ci maintiennent l’entrefer précis – généralement 0,5 mm à 2 mm — entre le rotor et le stator, essentiel à l'efficacité magnétique. L'entrefer doit être uniforme ; une variation même de 0,1 mm peut provoquer des vibrations, un couple inégal et une usure prématurée.
Comment fonctionne un moteur à courant continu à balais : étape par étape
La séquence de fonctionnement d'un moteur électrique à courant continu à balais suit les principes électromagnétiques découverts par Michael Faraday et André-Marie Ampère au début du XIXe siècle. Voici exactement ce qui se passe entre la mise sous tension et la rotation régulière :
- La tension continue est appliquée aux bornes des balais. Le courant circule depuis le balai positif, à travers le segment du collecteur en contact avec celui-ci, dans la bobine d'induit et ressort à travers le balai négatif.
- La bobine conductrice de courant génère un champ magnétique autour d'elle-même selon la règle de droite - la bobine devient un électro-aimant avec un pôle nord et sud.
- La force de Lorentz agit sur la bobine — l'interaction entre le champ magnétique de l'induit et le champ fixe du stator produit une force (F = BIL, où B est l'intensité du champ, I le courant et L la longueur du conducteur) qui pousse la bobine latéralement, générant un couple.
- Le rotor commence à tourner à mesure que la force le tourne vers l’alignement magnétique. Si le courant restait fixe dans la direction, la rotation s'arrêterait à la position alignée.
- Le commutateur commute le courant - juste au moment où la bobine atteint l'alignement (le point de couple nul), les balais passent d'un segment de collecteur au suivant, inversant le sens du courant dans la bobine. Les pôles de la bobine s'inversent et le cycle de répulsion-attraction redémarre.
- La rotation continue est soutenue car le collecteur continue d'inverser le courant dans chaque bobine lorsqu'il passe la position neutre, garantissant que le couple agit toujours dans le même sens de rotation.
Avec plusieurs bobines d'induit (un moteur typique comporte 9 à 24 bobines), l'ondulation du couple est minimisée, produisant une sortie douce et presque constante. Plus il y a de bobines présentes, plus la courbe de couple est douce.
Back-EMF : le régulateur de vitesse intégré au moteur
Lorsque l'armature tourne dans le champ magnétique, elle agit simultanément comme un générateur : les bobines rotatives coupent les lignes de champ magnétique et produisent une tension qui s'oppose à la tension d'alimentation appliquée. C'est ce qu'on appelle la force contre-électromotrice (back-EMF), et elle est essentielle à la compréhension du comportement des moteurs à courant continu des balais.
L'équation directrice est la suivante : V = E_retour I × R , où V est la tension d'alimentation, E_back est la FEM inverse, I est le courant d'induit et R est la résistance d'induit. Au démarrage, la force contre-électromotrice est nulle, donc le courant – et donc le couple – est au maximum. Un moteur 12 V avec une résistance d'induit de 1 Ω attire 12 ampères au démarrage . À mesure que la vitesse augmente, la force contre-électromotrice augmente et limite le courant. À vitesse constante sans charge, la force contre-électromotrice est presque égale à la tension d'alimentation et le courant chute juste assez pour surmonter les pertes de friction.
Ce comportement d'autorégulation signifie que si la charge augmente et que le moteur ralentit, la force contre-électromotrice diminue, le courant augmente automatiquement et le couple augmente pour compenser, le tout sans aucun circuit de commande externe. C’est l’un des avantages les plus pratiques des moteurs à courant continu à balais.
Types de moteurs à courant continu à balais et en quoi ils diffèrent
Les moteurs électriques à courant continu à balais sont classés selon la manière dont leur enroulement de champ (bobine de stator) est connecté par rapport à l'induit. Chaque configuration produit une relation vitesse-couple distinctement différente.
| Type de moteur | Connexion sur le terrain | Régulation de vitesse | Couple de démarrage | Utilisation typique |
|---|---|---|---|---|
| Aimant permanent (PMDC) | Pas de bobinage sur site ; aimants fixes | Bon (vitesse-couple linéaire) | Modéré | Jouets, automobile, petits outils |
| Plaie en série | Champ en série avec induit | Mauvais (la vitesse varie considérablement en fonction de la charge) | Très élevé | Grues, traction, démarreurs |
| Plaie de shunt | Champ en parallèle avec l'armature | Excellent (vitesse quasi constante) | Modéré | Tours, pompes, ventilateurs |
| Plaie composée | Enroulements série et shunt | Bon (caractéristique équilibrée) | Élevé | Ascenseurs, compresseurs, presses |
Moteurs bobinés en série : couple de démarrage maximal
Dans un moteur à courant continu à balais enroulé en série, l'enroulement de champ transporte la totalité du courant d'induit. Au démarrage, l'intensité du champ et le courant d'induit sont simultanément maximaux, produisant un couple de démarrage 3 à 5 fois plus élevé que le couple nominal. C'est pourquoi les moteurs de série alimentaient les locomotives diesel et les premiers tramways électriques. Le danger critique : dans des conditions à vide, le courant de champ chute et le moteur peut accélérer jusqu'à des vitesses destructrices — les moteurs bobinés en série doivent toujours fonctionner sous charge.
Moteurs à enroulement shunt : vitesse quasi constante
Dans un moteur à enroulement shunt, l'enroulement de champ est connecté directement aux bornes de la tension d'alimentation et consomme un courant constant quelle que soit la charge d'induit. L'intensité du champ reste presque fixe, de sorte que la vitesse reste presque constante de zéro charge à pleine charge - variant généralement moins de 5 à 10 % sur toute la plage de fonctionnement. Cela rend les moteurs shunt idéaux pour les machines-outils où la vitesse de broche doit rester stable.
Méthodes de contrôle de vitesse pour les moteurs à courant continu à balais
L’un des avantages pratiques les plus importants des moteurs à courant continu à balais est la facilité avec laquelle leur vitesse peut être contrôlée. Contrairement aux moteurs à induction CA qui nécessitent des entraînements à fréquence variable, les moteurs CC à balais répondent à une manipulation simple de la tension et du courant.
Contrôle de tension (PWM)
La modulation de largeur d'impulsion (PWM) est la méthode de contrôle de vitesse la plus efficace. Un contrôleur PWM active et désactive rapidement la tension d'alimentation - à des fréquences généralement comprises entre 1 kHz et 20 kHz — faire varier le cycle de service pour ajuster la tension moyenne délivrée au moteur. À un cycle de service de 50 %, la tension moyenne est la moitié de l'alimentation ; à 75%, les trois quarts. L'inductance du moteur lisse le courant pulsé pour obtenir un flux presque continu. Les contrôleurs PWM atteignent Efficacité de 90 à 97 % , contre 60 à 80 % pour les diviseurs de tension résistifs.
Contrôle de la résistance de l'armature
L'ajout d'une résistance en série avec l'armature réduit la tension à ses bornes, réduisant ainsi la vitesse. Cette méthode est simple et peu coûteuse, mais gaspille de l'énergie sous forme de chaleur à travers la résistance : l'efficacité diminue proportionnellement à la réduction de la vitesse. Il est principalement utilisé pour les applications à faible coût et à service intermittent où un contrôle précis de la vitesse n'est pas nécessaire.
Affaiblissement du champ (au-dessus de la vitesse de base)
Dans les moteurs à champ bobiné, la réduction du courant de champ affaiblit le champ magnétique du stator. Avec moins d’opposition de la force contre-électromotrice, le moteur accélère au-delà de sa vitesse de base nominale – une technique appelée affaiblissement du champ. Des augmentations de vitesse de Vitesse de base 2× à 4× sont réalisables, même si le couple diminue proportionnellement. Ceci est couramment utilisé dans les entraînements industriels nécessitant une large plage de vitesse à puissance de sortie constante.
Pont en H pour contrôle réversible
L'inversion d'un moteur à courant continu à balais nécessite simplement d'inverser la direction du courant à travers l'induit. Un circuit en pont en H – quatre transistors de commutation disposés en configuration H – accomplit cela électroniquement. Combiné avec PWM, un pont en H fournit contrôle total sur quatre quadrants : marche avant, marche arrière, freinage par récupération et freinage dynamique. Les circuits intégrés à pont en H comme le L298N ou le DRV8833 sont des composants standard en robotique et dans les systèmes embarqués.
Caractéristiques de performance : couple, vitesse et efficacité
La courbe vitesse-couple d’un moteur à courant continu à balais est l’une de ses caractéristiques pratiques les plus importantes. Pour un moteur à courant continu à aimant permanent, cette relation est linéaire et prévisible :
- Vitesse à vide (ω₀) : Vitesse maximale lorsque l'arbre de sortie ne supporte aucune charge ; la force contre-électromotrice est presque égale à la tension d'alimentation ; le courant est minime
- Couple de décrochage (T_stall) : Couple maximal à vitesse nulle ; se produit lorsque l’arbre est maintenu stationnaire ; le courant est égal à V/R (maximum possible) ; peut être Couple continu nominal de 5 à 10 ×
- Point de fonctionnement nominal : La vitesse et le couple spécifiés par le fabricant où l'efficacité est optimisée, généralement à 70 à 80 % de la vitesse à vide
- Efficacité maximale : Les moteurs à courant continu à balais atteignent généralement 75 à 85 % d'efficacité à leur point de fonctionnement nominal ; les types à aimant permanent fonctionnent vers l’extrémité supérieure
Un exemple concret : un moteur PMDC 24 V évalué à 100 W avec une vitesse à vide de 3 000 tr/min et un couple de décrochage de 0,5 Nm délivre une puissance maximale à environ 1 500 tr/min et 0,25 Nm, soit environ 4,2 ampères à 80 % d'efficacité .
| Classe de puissance | Plage de tension | Vitesse typique | Efficacité maximale | Applications courantes |
|---|---|---|---|---|
| <10W (micro) | 1,5 à 9 V | 3 000 à 15 000 tr/min | 50 à 65 % | Jouets, passe-temps, petits ventilateurs |
| 10 W à 500 W | 12-48 V | 1 000 à 6 000 tr/min | 70 à 83 % | Outils électriques, robotique, automobile |
| 500 W à 10 kW | 48-300 V | 500 à 3 000 tr/min | 80 à 88 % | Machines industrielles, chariots élévateurs |
| >10 kW (grand) | 250-750 V | 300 à 1 500 tr/min | 85 à 92 % | Laminoirs, entraînements de traction |
Où les moteurs à courant continu à balais sont utilisés aujourd'hui
Malgré la concurrence des moteurs à induction CC et CA sans balais, les moteurs électriques CC avec balais restent dominants dans les applications où la simplicité, le faible coût ou le couple de démarrage élevé l'emportent sur leurs inconvénients de maintenance. Le marché mondial des moteurs à courant continu à balais était évalué à environ 12 milliards de dollars en 2023 et continue de remplir des rôles essentiels dans tous les secteurs.
Applications automobiles
- Démarreurs : moteurs à courant continu à balais enroulés en série délivrant des couples de décrochage de 100 à 300 Nm faire tourner les moteurs à combustion interne
- Lève-vitre, régleurs de siège, moteurs de rétroviseurs : moteurs PMDC basse tension (12 V, 10 - 30 W)
- Moteurs d'essuie-glace : enroulement shunt pour une vitesse quasi constante malgré différentes charges de lame
- Moteurs de soufflante CVC : généralement PMDC 12 V, 50 - 150 W, avec contrôle de vitesse résistif
Outils électriques et produits de consommation
- Perceuses et visseuses sans fil : moteurs PMDC 12-20 V produisant Couple de 30 à 80 Nm au mandrin via réducteur
- Meuleuses d'angle et scies circulaires : moteurs universels (une forme de moteur à courant continu enroulé en série qui fonctionne également au courant alternatif) à 5 000 à 10 000 tr/min
- Aspirateurs : moteurs universels de 15 000 à 30 000 tr/min pour une puissance d'aspiration élevée dans un petit boîtier
- Brosses à dents et rasoirs électriques : moteurs PMDC miniatures de moins de 1 W fonctionnant entre 3 et 6 V
Applications industrielles et robotiques
- Entraînements de convoyeurs et d'actionneurs où un contrôle PWM et une simple inversion sont nécessaires
- Articulations robotiques dans les plates-formes éducatives et d'entrée de gamme où le coût et la contrôlabilité comptent plus que l'efficacité
- Systèmes d'asservissement avec retour d'encodeur pour un contrôle de position précis dans les CNC et les dispositifs médicaux
- Entraînements de laminoirs et palans à grue où les moteurs enroulés en série fournissent un couple de démarrage massif
Moteur à courant continu avec balais et moteur à courant continu sans balais : principales différences
Le moteur CC sans balais (BLDC) utilise la commutation électronique via un contrôleur plutôt que des balais et un collecteur physiques. Les deux types de moteurs sont alimentés en courant continu et partagent des principes électromagnétiques similaires, mais leurs compromis pratiques diffèrent considérablement.
| Facteur | Moteur à courant continu brossé | Moteur CC sans balais |
|---|---|---|
| Déplacement | Mécanique (commutateur de balais) | Électronique (capteurs du contrôleur) |
| Efficacité | 75 à 88 % | 85 à 95 % |
| Entretien | Remplacement régulier de la brosse requis | Pratiquement sans entretien |
| Coût (moteur uniquement) | Faible | Élevéer (30–100% more) |
| Contrôleur requis | En option (simple résistif ou PWM) | Obligatoire (pilote ESC ou BLDC) |
| Durée de vie | 500 à 5 000 heures (limité par les pinceaux) | 10 000 à 50 000 heures |
| Bruit et EMI | Élevéer (brush arcing generates EMI) | Faibleer |
| Simplicité du contrôle de vitesse | Très simple (réglage de la tension) | Complexe (nécessite un firmware/capteurs) |
Le verdict : choisissez un moteur DC à balais lorsque faible coût initial, contrôle simple et couple de démarrage élevé sont des priorités. Choisissez BLDC lorsque l'application exige une longue durée de vie, un rendement élevé ou un fonctionnement dans des environnements scellés et sensibles aux étincelles.
Modes de défaillance courants et comment prolonger la durée de vie du moteur à courant continu à balais
Comprendre les modes de défaillance aide les ingénieurs et les techniciens à éviter des temps d'arrêt coûteux. Le moteur électrique à courant continu à balais présente des modèles d'usure bien documentés, prévisibles et gérables avec un entretien approprié.
Usure des brosses
Pinceaux wear at a rate of approximately 0,01 à 0,05 mm par heure de fonctionnement en fonction de la densité de courant, de la vitesse et de la pression du ressort. Lorsque les balais s'usent en dessous de leur longueur minimale (généralement 25 à 30 % de la longueur d'origine), la pression de contact chute, les arcs électriques augmentent et les dommages au collecteur s'accélèrent. Inspectez les balais à chaque intervalle d’entretien programmé et remplacez-les avant qu’ils n’atteignent la longueur minimale : le remplacement des balais coûte une fraction du remplacement d’un collecteur endommagé.
Commutateur Damage
Un arc excessif – causé par des balais usés, une contamination ou une surintensité – érode le cuivre du collecteur et pique la surface. Un collecteur piqué augmente les vibrations, provoque une usure inégale des balais et réduit l'efficacité. Les piqûres mineures peuvent être corrigées en usinant le collecteur sur un tour et en coupant l'isolation en mica à 0,5–1,0 mm sous la surface du cuivre. Des dommages graves nécessitent le remplacement du collecteur ou le rembobinage du moteur.
Défaillance de l'enroulement de l'induit
La surchauffe due à une surintensité soutenue (fonctionnement au-dessus du courant nominal pendant des périodes prolongées) dégrade l'isolation des enroulements. L'isolation de classe B (standard) est évaluée à Température maximale du bobinage de 130°C ; Classe F à 155°C ; Classe H à 180°C. Chaque 10°C au-dessus de la température nominale réduit environ de moitié la durée de vie de l'isolation. Utilisez des moteurs avec des caractéristiques thermiques adéquates pour le cycle de service et installez une protection thermique (thermistances PTC ou interrupteurs bimétalliques) dans les applications critiques.
Conseils pratiques pour prolonger la vie
- Ne faites jamais fonctionner un moteur à balais au décrochage pendant plus de quelques secondes - le courant de décrochage est 5 à 10 × courant nominal et génère une chaleur extrême
- Maintenez la pression du ressort de la brosse dans la plage spécifiée par le fabricant : une pression trop faible provoque des arcs électriques ; trop lourd accélère l'usure mécanique
- Faites fonctionner le moteur pendant une période de « rodage » à faible charge pendant les 10 à 20 premières heures afin que les balais soient conformes au profil de la surface du collecteur.
- Gardez le moteur propre et sec : la poussière de carbone provenant de l'usure des balais est conductrice et peut provoquer des courts-circuits si elle s'accumule dans le boîtier.
- Ajoutez un condensateur d'amortissement (généralement Céramique 0,1µF ) sur les bornes à balais pour supprimer les interférences électromagnétiques induites par les arcs dans les environnements électroniques sensibles
Actualités
-
Origines et fondements physiques du moteur à courant continu à balais Le Moteur à courant continu à balais est un pionnier dans la conversion de l'énergie ...
LIRE LA SUITE -
Qui utilise encore des moteurs à courant continu à balais de nos jours ? Moteurs à courant continu à balais dans les petits appareils électroménagers Malgré l’adoption...
LIRE LA SUITE -
Applications de moteurs à courant continu à balais dans l'électronique grand public et les appareils intelligents Rôle du moteur à courant continu à balais dans la c...
LIRE LA SUITE
Liens rapides
 Accueil
À propos de nous
Produit


Copyright© Yuyao Hongyang Micromotor Co., Ltd. Tous droits réservés.